[7.2] Обнаружение и опознавание излучений беспилотных систем … ↩
 mod. Вторник, 27 октября 2026 15:37
. См. 96
Техник БПЛА · радиосвязь, РЭБ и РЭР
Излучения беспилотных систем имеют устойчивые признаки, позволяющие опознать их среди прочих сигналов.
Содержание
Обозначения и единицы измерения
Перечень величин, которые применяются в формулах статьи. Каждое обозначение вводится один раз и далее используется в тексте, в формулах и в таблицах в неизменном виде.
| Обозначение | Величина | Единица измерения |
|---|---|---|
| \( \sigma_{поз} \) | Среднеквадратическая ошибка определения положения | м |
| \( d \) | Дальность, то есть расстояние между передатчиком и приёмником | км |
| \( \sigma_{пел} \) | Среднеквадратическая ошибка пеленгования | градус |
1. Признаки излучений
| Излучение | Полоса | Характер | Признак опознавания |
|---|---|---|---|
| Командная линия с перестройкой частоты | от 40 до 80 МГц | Короткие пакеты, перемещающиеся по сетке | Постоянный период следования пакетов |
| Телеметрия обратного канала | Та же сетка | Редкие пакеты между командными | Меньшая частота следования |
| Аналоговая передача изображения | от 17 до 27 МГц | Непрерывное излучение | Характерная форма спектра с несущей изображения |
| Цифровая передача изображения | от 10 до 40 МГц | Непрерывное с пакетной структурой | Прямоугольная форма спектра, резкие края |
| Модуль связи стандарта сотовой сети | от 1,4 до 20 МГц | Импульсы с постоянным периодом | Периодичность, соответствующая кадру стандарта |
| Аварийный маяк | Узкая | Кратковременные посылки с большим периодом | Период от нескольких секунд до минут |
1.1 Как излучения выглядят на экране анализатора
В таблице признаки перечислены словами. На Рисунках ниже те же признаки показаны так, как их видит анализатор спектра [вики] с водопадной развёрткой: горизонталь — частота, вертикаль — время, яркость — уровень. Ниже — реальные снимки с анализаторов и водопадных развёрток; основные признаки отмечены стрелками и надписями, источники приведены в подписях и в разделе «Источники».
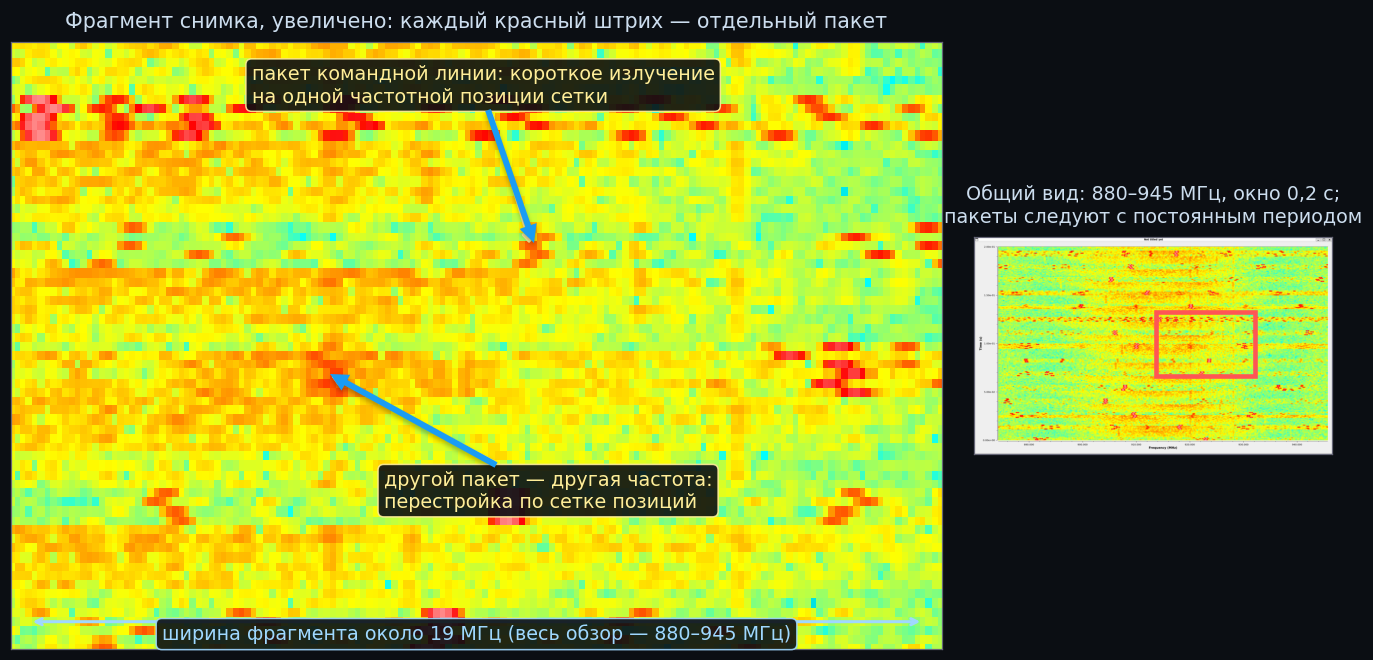

Рисунок 1. Водопад GNU Radio: маяковые пакеты командной линии ExpressLRS 915 МГц при поиске соединения; полоса обзора 880–945 МГц, окно 0,2 с. Каждый светлый штрих — пакет на одной частотной позиции сетки перестройки.
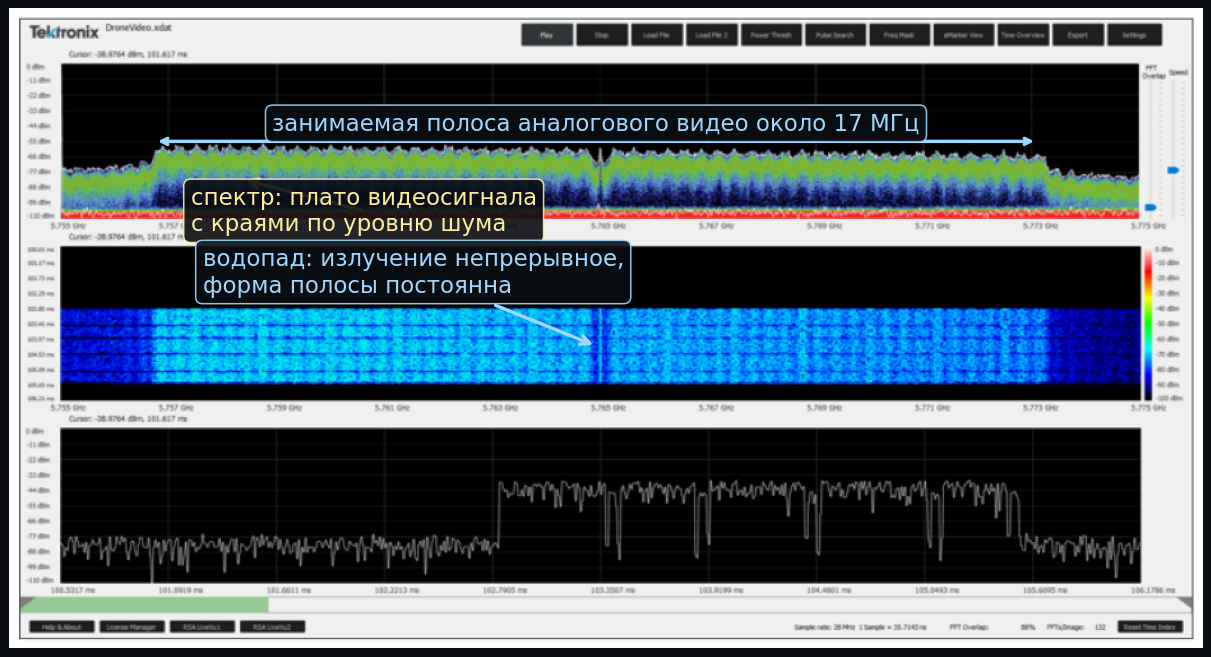

Рисунок 2. Экран анализатора Tektronix реального времени: аналоговая передача изображения дрона в полосе 5,8 ГГц. Сверху — спектр с плато видеосигнала, в середине — водопад, снизу — мощность во времени. Источник: Tektronix, прикладное руководство «Detecting Drones Using Real-Time Spectrum Analyzer», файл DroneVideo.xdat.
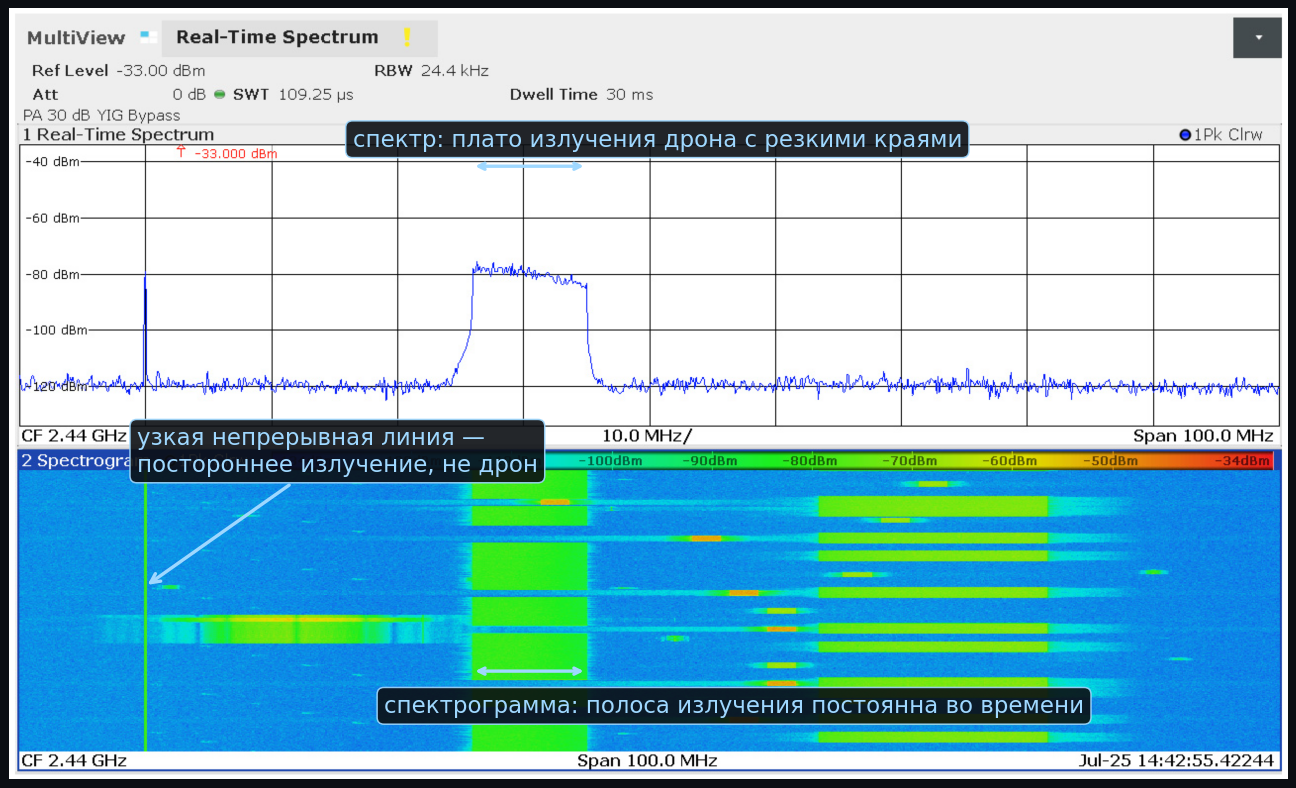

Рисунок 3. Анализатор R&S FSW: спектр и спектрограмма [вики] излучения дрона с центральной частотой 2,44 ГГц; полоса обзора 100 МГц, RBW 24,4 кГц.
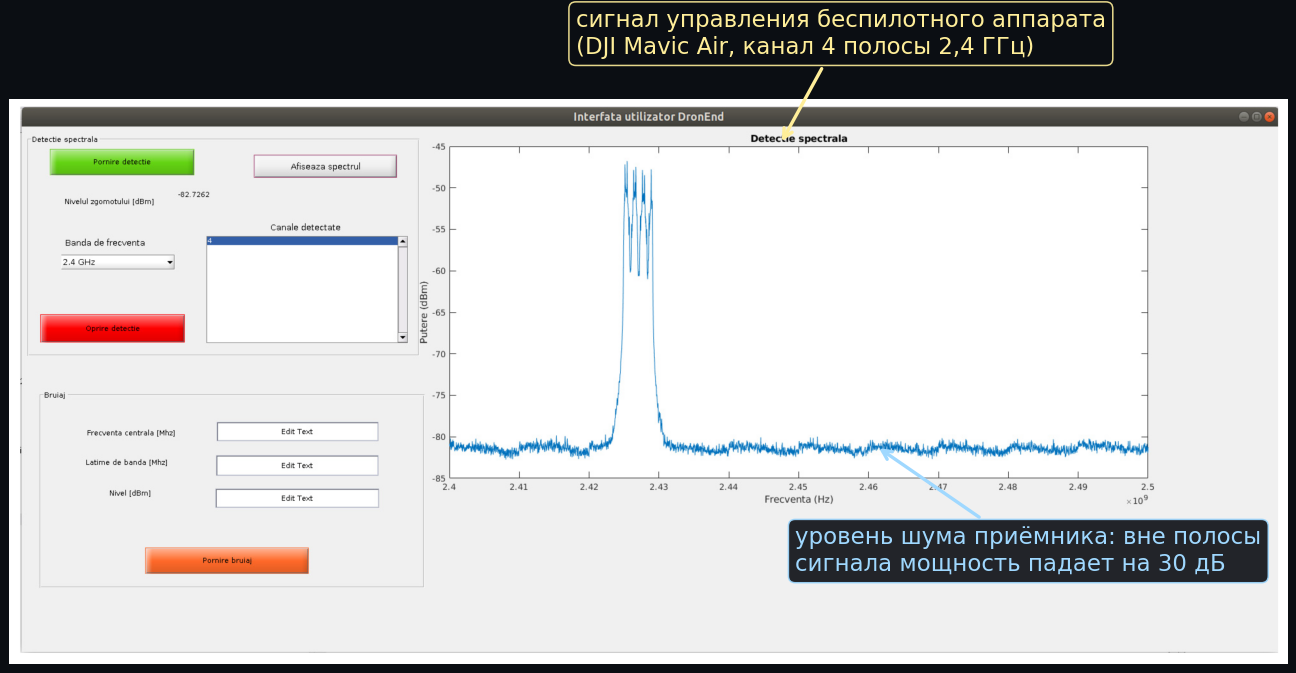

Рисунок 4. Интерфейс системы DronEnd: спектр сигнала управления DJI Mavic Air в канале 4 полосы 2,4 ГГц (около 2,427 ГГц) на фоне уровня шума приёмника.
1.2 Параметры, фиксируемые при опознавании
- Центральная частота и границы занимаемой полосы.
- Ширина полосы по уровню минус 20 дБ от максимума.
- Период следования пакетов и их длительность.
- Наличие и параметры перестройки частоты: число позиций, шаг, скорость.
- Уровень принятого сигнала и его изменение во времени.
- Направление прихода сигнала.
- Продолжительность излучения и характер его появления.
Совокупность этих параметров позволяет отнести излучение к определённому классу и отличить линию беспилотной системы от сети беспроводного доступа, устройства бытовой автоматики или сигнала служебной связи.
↑ К оглавлению2. Пеленгование
| Метод | Принцип | Точность | Оборудование |
|---|---|---|---|
| По максимуму диаграммы направленности | Вращение антенны до наибольшего уровня | от 10 до 30° | Направленная антенна, приёмник |
| По минимуму диаграммы направленности | Поиск провала уровня | от 3 до 10° | Антенна с выраженным минимумом |
| Разностно-дальномерный | Сравнение времени прихода в разнесённых точках | от 1 до 5° | Несколько синхронизированных приёмников |
| Амплитудный многоантенный | Сравнение уровней на нескольких антеннах | от 5 до 15° | Антенная решётка |
| Метод перемещения | Измерение уровня при движении наблюдателя | Оценочная | Штатный приёмник |
2.1 Определение положения по двум пеленгам
Ошибка определения положения зависит от точности пеленга и от расстояния до источника излучения. Среднеквадратическую ошибку определения положения обозначают \( \color{Teal} \sigma_{поз} \) и измеряют в метрах, расстояние до источника обозначают \( \color{Teal} d \) и измеряют в километрах, среднеквадратическую ошибку пеленгования [вики] обозначают \( \color{Teal} \sigma_{пел} \) и измеряют в градусах:
\( \color{Teal} \sigma_{поз} \approx \dfrac{1000 \cdot d \cdot \sigma_{пел}}{57{,}3} \)
Здесь \( \color{Teal} \sigma_{поз} \) — среднеквадратическая ошибка определения положения, м; \( \color{Teal} d \) — расстояние между передатчиком и приёмником, то есть дальность до источника излучения, км; \( \color{Teal} \sigma_{пел} \) — среднеквадратическая ошибка пеленгования, градусы. Множитель 1000 переводит километры в метры, число 57,3 — количество градусов в одном радиане.
| \( d \), расстояние до источника, км | \( \sigma_{поз} \) при \( \sigma_{пел} \) = 10°, м | \( \sigma_{поз} \) при \( \sigma_{пел} \) = 3°, м |
|---|---|---|
| 0,5 км | 87 м | 26 м |
| 2 км | 349 м | 105 м |
| 5 км | 873 м | 262 м |
| 10 км | 1746 м | 524 м |
Практическое требование. База между точками наблюдения выбирается не менее одной пятой расстояния до предполагаемого источника. При меньшей базе пеленги пересекаются под острым углом, и ошибка определения положения возрастает многократно.
3. Документирование
| Графа | Содержание |
|---|---|
| Время обнаружения | Дата, время начала и окончания излучения |
| Частотные параметры | Центральная частота, границы полосы, ширина |
| Временные параметры | Период следования, длительность посылок |
| Уровень | Значение в дБм с указанием антенны и усиления |
| Пеленг | Направление из каждой точки наблюдения с координатами точек |
| Предполагаемый класс | Отнесение к виду излучения по признакам |
| Запись сигнала | Имя файла записи для последующего анализа |
| Изображение спектра | Снимок панорамы и водопадной диаграммы |
Практическая работа 7.2
Цель. Обнаружить, опознать и запеленговать излучение собственной беспилотной системы, работающей как учебная цель.
Порядок выполнения.
- Разместить учебную цель в виде включённого аппарата на удалении от 500 м до 1 км в точке, не известной наблюдателю.
- Выполнить обзор полос и обнаружить излучения цели.
- Опознать каждое излучение по признакам раздела 1 и определить его параметры.
- Выполнить пеленгование из двух точек с базой не менее 200 м.
- Определить положение цели и сравнить с фактическим.
- Оценить ошибку определения положения и её причины.
- Заполнить карточку обнаруженного излучения.
Критерий выполнения. Все излучения цели обнаружены и опознаны, положение определено с ошибкой не более 20 % от расстояния до цели.
4. Обратная задача: снижение заметности
Понимание методов обнаружения позволяет снизить заметность собственной системы. Меры, доступные на уровне эксплуатации, перечислены ниже.
- Устанавливать минимально достаточную мощность передатчиков. Излишняя мощность увеличивает дальность обнаружения пропорционально корню из её значения.
- Отключать передатчик изображения, когда наблюдение не требуется.
- Сокращать объём телеметрии [вики], уменьшая продолжительность излучения обратного канала.
- Не оставлять аппаратуру включённой на земле до и после полёта.
- Размещать наземную станцию так, чтобы между ней и вероятным направлением наблюдения находилось укрытие.
- Применять направленную антенну [вики]: она сокращает излучение в стороны от рабочего направления.
- Избегать длительной работы на одной частоте в одном районе.
Соотношение. Снижение мощности передатчика вчетверо сокращает дальность обнаружения вдвое и одновременно сокращает вдвое собственную дальность связи. Поэтому решение принимается исходя из задачи: при работе вблизи станции снижение мощности оправдано полностью.
5. Проверьте себя
- По каким признакам опознаётся командная линия с перестройкой частоты?
- Почему пеленгование по минимуму диаграммы направленности точнее?
- Какая база между точками наблюдения требуется при расстоянии до источника 5 км?
- Какие параметры фиксируются при опознавании излучения?
- Как связаны снижение мощности передатчика и дальность обнаружения?
Контрольный перечень
6. Источники
- Рекомендация Международного союза электросвязи ITU-R SM.854 о пеленговании.
- Рекомендация ITU-R SM.1600 о технической идентификации цифровых сигналов.
- Вакин С. А., Шустов Л. Н. Основы радиопротиводействия и радиотехнической разведки.
- Garcia G. Implementation and Analysis of ExpressLRS Under Interference Using GNU Radio. GNU Radio Conference 2025: водопад реального сигнала ExpressLRS 915 МГц с перестройкой частоты. https://events.gnuradio.org/event/26/contributions/771/attachments/238/622/GabrielGarcia-FAUCAAI-Grcon25.pdf
- Tektronix. Detecting Drones Using Real-Time Spectrum Analyzer: экран анализатора с сигналом аналогового видео в полосе 5,8 ГГц. https://www.tek.com/en/documents/application-note/detecting-drones-using-real-time-spectrum-analyzer
- Șorecău M., Șorecău E., Bechet P. Wideband Monitoring System of Drone Emissions Based on SDR Technology with RFNoC Architecture. Drones 2026, 10, 117 (CC BY 4.0): спектры и спектрограммы излучений беспилотных аппаратов в полосах 2,4 и 5,8 ГГц. https://www.mdpi.com/2504-446X/10/2/117
- Chiper F.-L., Martian A., Vladeanu C. и др. Drone Detection and Defense Systems: Survey and a Software-Defined Radio-Based Solution. Sensors 2022, 22, 1453 (CC BY 4.0): спектр сигнала управления беспилотного аппарата в полосе 2,4 ГГц. https://www.mdpi.com/1424-8220/22/4/1453
Проверено: 20.09.2026
↑ К оглавлению- мод. : Вторник, 27 октября 2026
Где то рядом...
[7.1] Радиомониторинг района работ … ↩

Обзор радиообстановки до вылета позволяет выбрать частоты и режимы до того, как проблема проявится в полёте. В материале разобраны методика панорамного обзора, настройка приёмника программно-определяемого радио, измерение уровня шума, ведение карточки района и порядок принятия решения о допустимости полёта по результатам наблюдения.
[8.1] Практикум на приёмнике программно-определяемого радио … ↩
Работа с приёмником программно-определяемого радио объединяет изученные разделы в единый практический навык. В материале приведены порядок установки и калибровки приёмника, семь учебных заданий возрастающей сложности, методика измерения уровней и типичные ошибки при работе с программным обеспечением панорамного приёма.