Прошивки для полетного контроллера FPV-дрона: выбор между Betaflight, iNav, Ardupilot … ↩
 mod. Четверг, 05 ноября 2026 12:13
. См. 5748
Прошивка полётного контроллера определяет, как аппарат держит углы, реагирует на помехи и выполняет автоматические задания. Статья обновлена по состоянию на ноябрь 2026 года: разобраны семейства прошивок Betaflight, INAV, ArduPilot, PX4, Rotorflight и закрытые решения, приведены текущие версии и сроки выпуска, порядок установки и перечень сведений, которые устарели за последние годы.
Полётный контроллер — электронная плата, которая получает данные датчиков, вычисляет управляющее воздействие и подаёт сигналы на регуляторы оборотов. Прошивка — программное обеспечение, работающее на этой плате. Одна и та же плата с разными прошивками ведёт себя как разные аппараты: различаются не только набор функций, но и характер реакции на органы управления, качество фильтрации сигнала гироскопа и требования к вычислительным ресурсам.
За последние полтора года картина заметно изменилась. Betaflight перешёл на новую схему нумерации версий, получил удержание высоты и удержание позиции, а в середине 2026 года — первые средства автоматического полёта по плану. INAV довёл линейку до версии 9.1 и готовит десятое поколение. ArduPilot выпустил ветку 4.7 с поддержкой экранного меню в полётных сборках. Проекты KISS и FETtec Alpha остались закрытыми, а часть сообществ вокруг старых ответвлений прекратила существование. Поэтому сведения, справедливые для 2022 года, в части источников и рекомендаций больше не соответствуют действительности.
Отдельного внимания требует вопрос совместимости. Микроконтроллеры, которые пять лет назад считались основой парка плат, сегодня относят к бюджетному сегменту, а для новых разработок рекомендуется другой класс. Число целей сборки измеряется сотнями, и файл прошивки выбирается не по названию платы из описания товара, а по строке идентификатора, которую выводит средство настройки. Ошибка на этом шаге приводит к неработоспособной плате до повторной прошивки.
В статье принят следующий порядок. Сначала объясняется, из каких слоёв состоит прошивка и почему происхождение проекта важно для пользователя, затем приведены актуальные версии и особенности каждого семейства прошивок, после этого дано сравнение по критериям выбора, порядок установки и перечень устаревших сведений. Завершают статью практическая проверка перед первым вылетом и разбор типичных ошибок.
- 1. Что такое полётный контроллер и его прошивка
- 2. Термины и сокращения
- 3. Как менялся состав семейств прошивок
- 4. Актуальные версии на ноябрь 2026 года
- 5. Betaflight
- 6. INAV
- 7. ArduPilot
- 8. PX4 и Rotorflight
- 9. KISS, FETtec Alpha и прекращённые проекты
- 10. Как выбрать прошивку
- 11. Установка и обновление прошивки
- 12. Что устарело за последние годы
- 13. Практика: проверка аппарата перед первым вылетом
- 14. Типичные ошибки
- 15. Источники
1. Что такое полётный контроллер и его прошивка
Полётный контроллер замыкает контур управления: он сравнивает желаемое положение аппарата с измеренным и изменяет тягу двигателей так, чтобы уменьшить расхождение. Прошивка задаёт законы этого сравнения, порядок обработки сигналов датчиков и набор доступных режимов.
1.1. Место прошивки в тракте управления
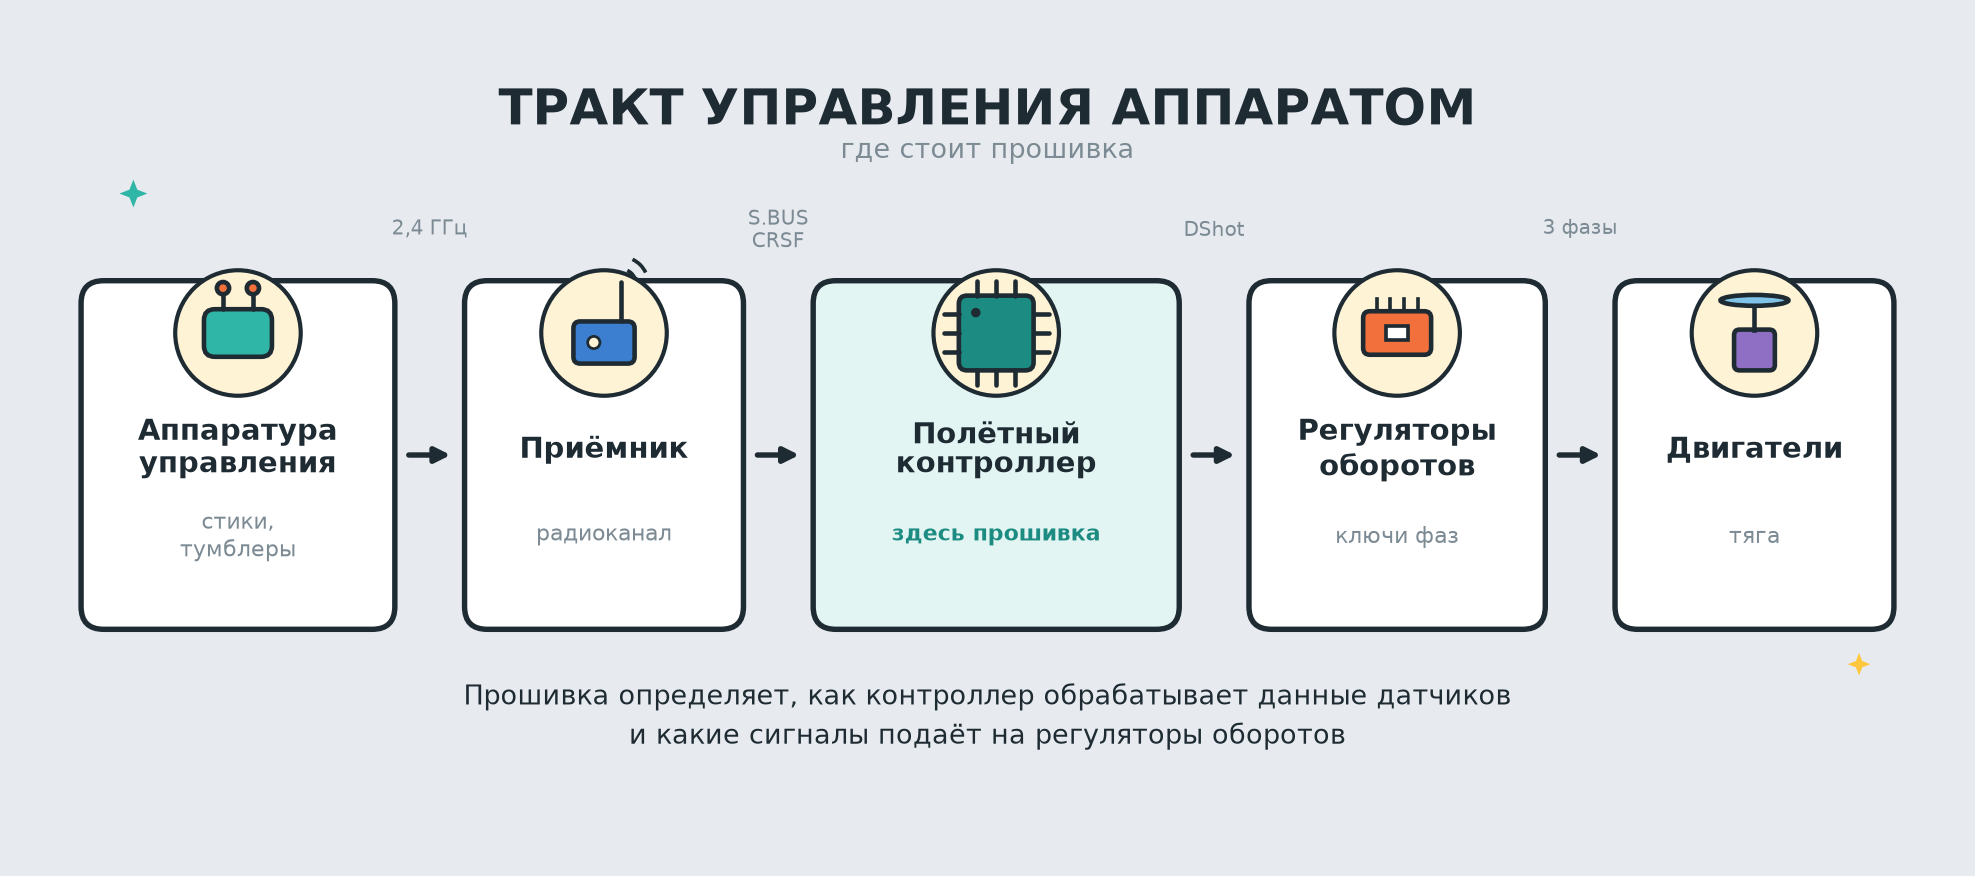
Сигнал проходит от аппаратуры управления через приёмник в контроллер, затем в виде управляющих воздействий уходит на регуляторы оборотов, которые подают напряжение на обмотки двигателей. Параллельно контроллер непрерывно читает гироскоп, акселерометр, барометр, компас и приёмник спутниковой навигации. Прошивка определяет, как эти данные объединяются в оценку положения и как из неё получается команда двигателям.
Быстродействие контура имеет значение. Современные прошивки выполняют вычисления с частотой от одной до восьми тысяч раз в секунду, а сигнал гироскопа читают ещё чаще. Задержка между поворотом корпуса и изменением тяги определяет, насколько устойчиво аппарат ведёт себя в ветре и при резких эволюциях. Именно поэтому требования к микроконтроллеру растут вместе с версиями прошивок.
1.2. Слои прошивки
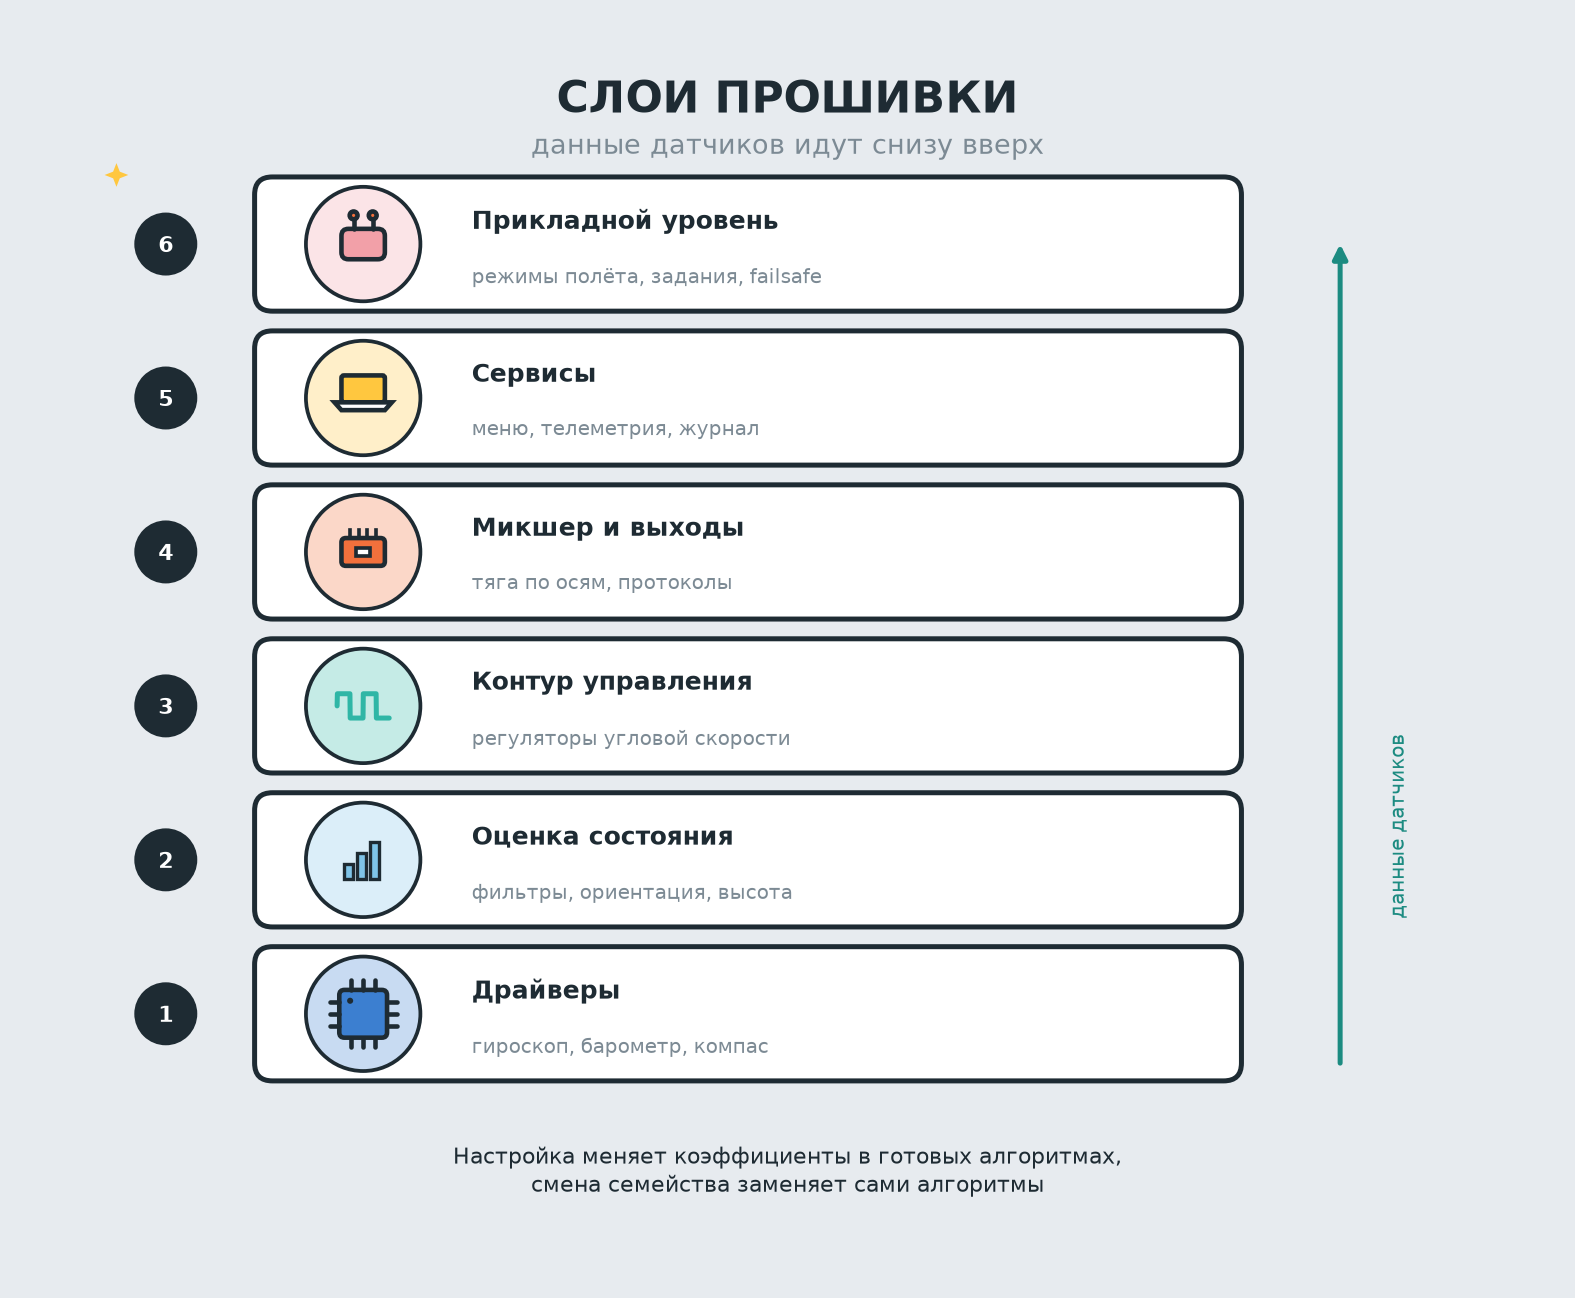
Прошивку удобно рассматривать как набор слоёв. Нижний слой содержит драйверы оборудования: они читают гироскоп, барометр, компас, приёмник навигации и микросхему памяти. Следующий слой — оценка состояния: фильтры и алгоритмы, которые по показаниям датчиков вычисляют ориентацию, высоту и скорость. Выше работает контур управления, то есть регуляторы угловой скорости и угла. Над ним стоят микшер и выходы: они распределяют тягу между двигателями и переводят её в сигналы протоколов. Ещё выше сервисы: экранное меню, телеметрия, журнал полёта, командная строка. Верхний слой прикладной: режимы полёта, полётные задания, автоматическое возвращение и failsafe (фейлсейф), то есть поведение при потере сигнала управления.
Через слои проходят два встречных потока. Первый — измерения: гироскоп отдаёт угловую скорость, барометр — высоту, компас — курс, приёмник навигации — координаты. Эти числа поднимаются от драйверов к оценке состояния, где складываются в ориентацию, высоту и скорость аппарата. Второй поток — управление: задание от пилота или от автоматического режима приходит в контур управления и сравнивается с измеренной величиной. Регулятор работает не с положением стика, а с расхождением между заданной и фактической величиной.
Проследим один круг управления. Пилот отклонил стик крена, и аппаратура передала по CRSF команду, которой соответствует заданная угловая скорость 300 градусов в секунду. Гироскоп в это время показывает 180 градусов в секунду. Оценка состояния уточняет измерение и передаёт его в контур управления. Регулятор видит расхождение в 120 градусов в секунду и выдаёт поправку на крен. Микшер раскладывает поправку по четырём двигателям: два двигателя по левому борту получают больше тяги, два по правому — меньше. Выходы отправляют числа по DShot регуляторам оборотов, и аппарат начинает вращаться быстрее. На следующем круге гироскоп покажет уже 240 градусов в секунду, расхождение сократится, и поправка станет меньше. Круг повторяется от одной до восьми тысяч раз в секунду, поэтому для пилота движение выглядит плавным, а не ступенчатым.
Такое разделение объясняет, почему замена прошивки меняет аппарат сильнее, чем изменение параметров. Настройка задаёт коэффициенты в готовых алгоритмах: усиление регуляторов, пороги фильтров, ограничения по угловой скорости. Алгоритмы при этом остаются прежними, меняются только числа в них. Переход на другое семейство прошивок заменяет сами алгоритмы: иначе считается ориентация, иначе строится контур управления, иначе распределяется тяга между двигателями. Аппарат, настроенный на гонки, после перехода на автопилотное семейство прошивок начинает вести себя плавнее, но теряет остроту реакции.
Деление на слои повторяет устройство кода проектов. В ArduPilot драйверы датчиков собраны в отдельные библиотеки, оценкой состояния занимается AP_AHRS с фильтром EKF, регуляторы вынесены в AC_PID и AC_AttitudeControl, распределение тяги — в AP_Motors, а поведение аппарата своего вида — в код Copter, Plane или Rover. В Betaflight те же ступени видны в дереве исходного кода: датчики лежат в папке sensors, регулятор и микшер — в папке flight, работа с платой и протоколами — в папке drivers. Ссылки на документацию проектов даны в разделе 15.
1.3. Открытые и закрытые прошивки
Открытая прошивка распространяется с исходным кодом и собирается сообществом разработчиков. Пользователь получает неограниченный доступ к настройкам, может собрать собственную версию и участвовать в обсуждении изменений. Плата за это — необходимость разбираться в параметрах и риск получить нестабильную сборку, если использовать промежуточные версии.
Закрытая прошивка поставляется производителем в виде готового файла. Внутреннее устройство неизвестно, набор настроек ограничен, зато поведение предсказуемо, а поддержка сосредоточена в одном месте. Закрытые решения привязаны к оборудованию производителя, и перенести такую прошивку на постороннюю плату нельзя.
2. Термины и сокращения
Термины приведены в таблице 1. Обозначения совпадают с теми, которые используются в средствах настройки и на сайтах проектов, поэтому переносить их в текст без пересчёта удобно.
| Обозначение | Понятие | Пояснение |
| полётный контроллер | плата управления | вычисляет воздействие на регуляторы оборотов |
| прошивка | программное обеспечение платы | записывается в память микроконтроллера |
| таргет (target) | идентификатор платы | строка вида MATEKF405, определяет файл прошивки |
| загрузчик | программа начальной записи | принимает файл прошивки через USB |
| регулятор оборотов | электронный блок питания двигателя | получает команду по цифровому протоколу |
| DShot | цифровой протокол управления | передаёт значение тяги числом, а не длительностью импульса |
| CRSF | протокол радиолинии управления | обеспечивает канал управления и телеметрию |
| уровень угловой скорости | режим без самовыравнивания | аппарат удерживает заданную скорость вращения |
| журнал полёта | запись данных | используется для разбора поведения аппарата |
Названия проектов и протоколов сохранены в латинском написании, потому что именно в таком виде они встречаются в средствах настройки и документации. Русские пояснения даны в тексте и в таблице.
3. Как менялся состав семейств прошивок
Понимание происхождения прошивок помогает оценить перспективы проекта. Если семейство прошивок выросло из другого и сохраняет общую структуру кода, настройки и приёмы настройки переносятся почти без изменений. Если проект прекратил развитие, его документация устаревает вместе с поддерживаемым оборудованием.
3.1. Общая родословная
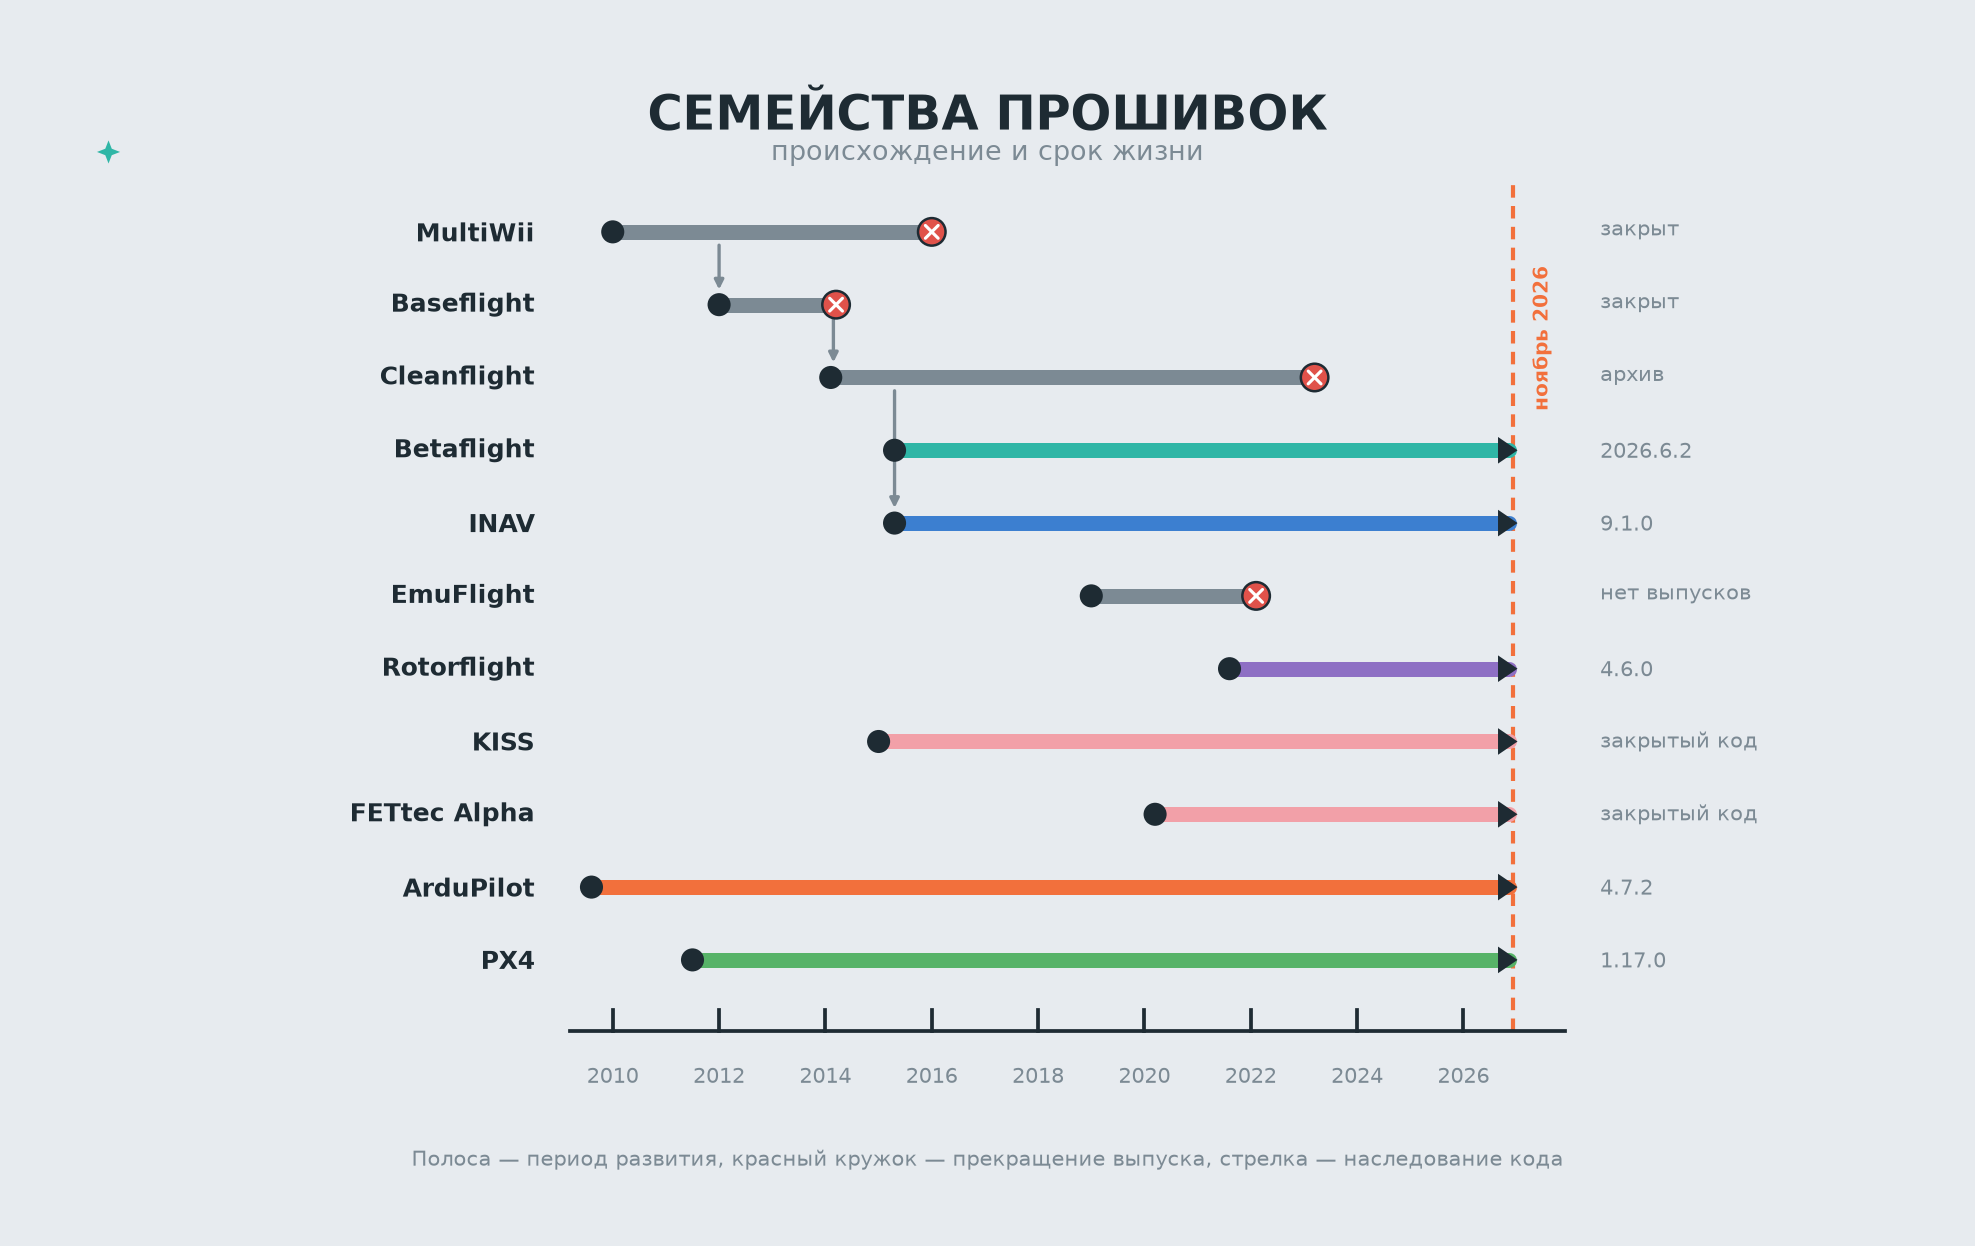
Большинство современных прошивок для мультироторных аппаратов происходит от проекта MultiWii, выпущенного в 2010 году. От него произошёл Baseflight, от Baseflight — Cleanflight, а от Cleanflight в 2015 году отделились два направления: Betaflight, ориентированное на скорость реакции и гоночные полёты, и INAV, ориентированное на навигацию и автоматические полёты. От Betaflight позднее ответвились EmuFlight и Rotorflight, а также закрытый проект FlightOne.
Параллельную ветвь образуют универсальные автопилоты. ArduPilot существует с 2009 года и поддерживает мультироторные аппараты, самолёты, вертолёты, наземные и подводные аппараты. PX4 появился в 2011 году как развитие академического проекта и сегодня тесно связан с программной платформой для робототехники. Оба проекта не являются ответвлениями Betaflight и имеют собственную архитектуру.
3.2. Почему происхождение важно для пользователя
Общий предок означает общий интерфейс. Средство настройки INAV по расположению вкладок и набору параметров напоминает средство настройки Betaflight, поэтому переход между семействами прошивок занимает часы, а не недели. Настройки при этом переносятся не полностью: файл резервной копии одного семейства прошивок несовместим с другим, а попытка загрузить его приводит к ошибкам в работе датчиков.
Прекращение развития проекта означает не только отсутствие новых версий. Устаревшие прошивки перестают поддерживать новые микросхемы, новые протоколы радиолиний и новые платы. Аппарат продолжает летать, но получить помощь по нему становится сложнее, а запасные платы с поддержкой нужного таргета постепенно исчезают из продажи.
4. Актуальные версии на ноябрь 2026 года
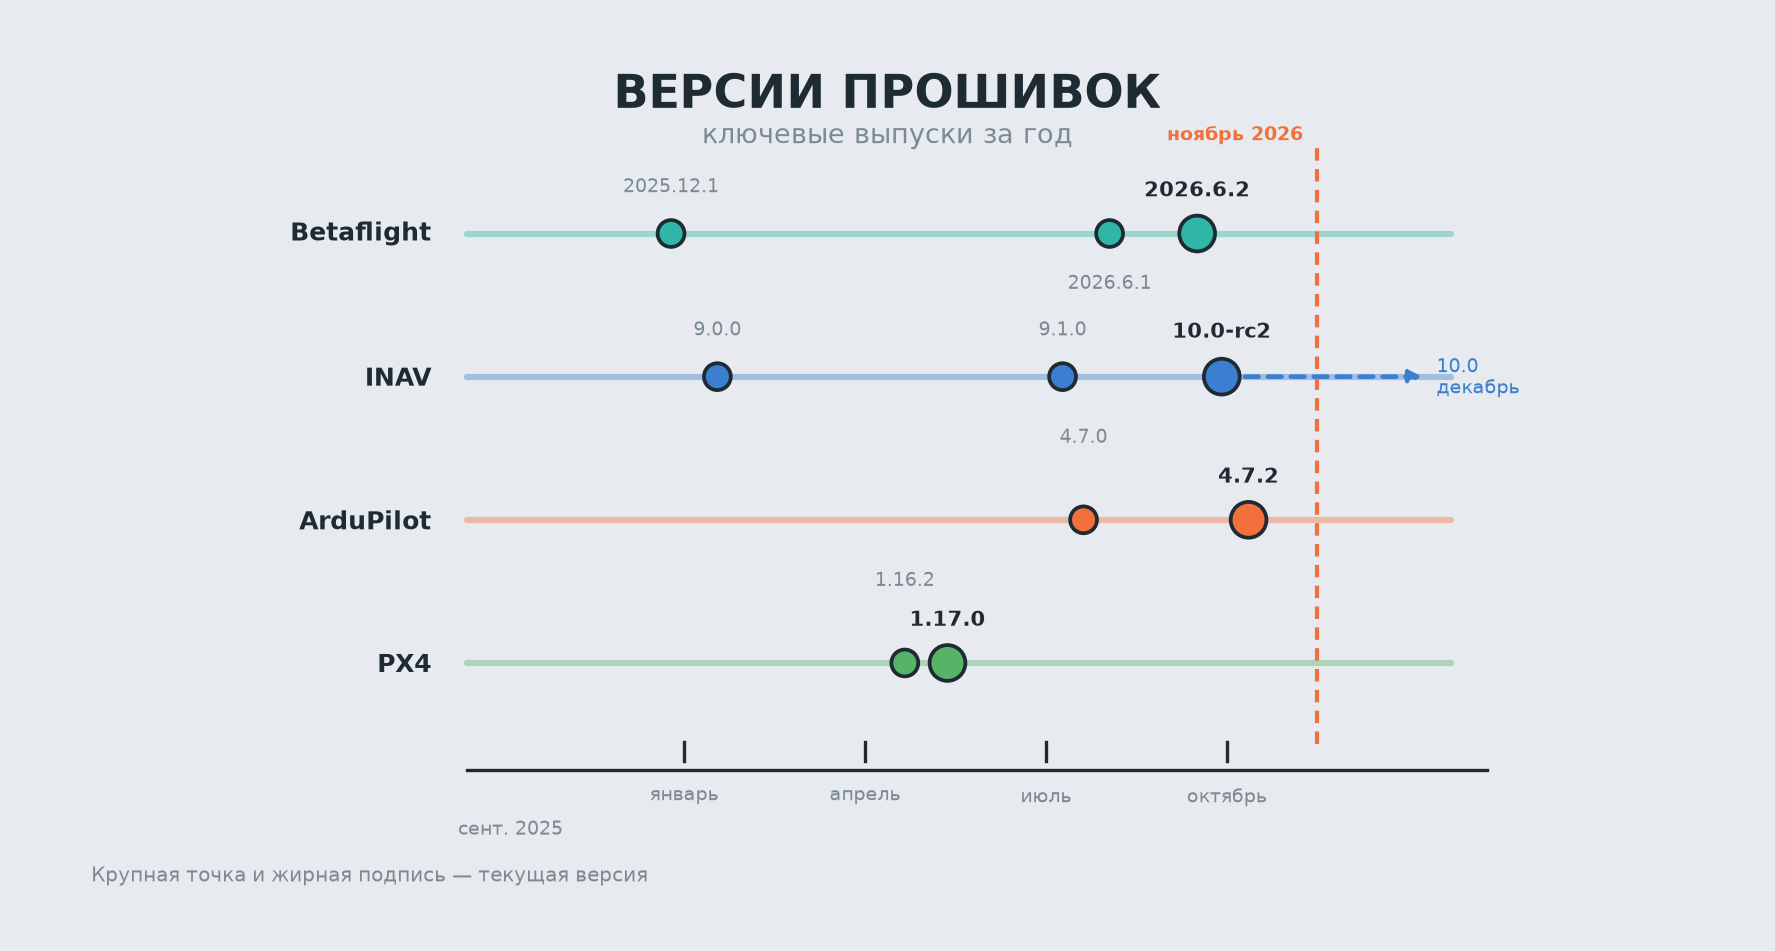
Сроки выпуска удобно рассматривать на одной шкале: так видно, какие семейства прошивок обновляются дважды в год, а какие выпускают исправления по мере необходимости.
| Проект | Устойчивая версия | Дата выпуска | Состояние |
| Betaflight | 2026.6.2 | 16 сентября 2026 | развивается, две крупные версии в год |
| Betaflight, предыдущие линейки | 2025.12.5 и 4.5.5 | 28 июня 2026 | поддержка исправлениями |
| INAV | 9.1.0 | 9 июля 2026 | развивается, версия 10.0 ожидается в декабре |
| ArduPilot | 4.7.2 | 11 октября 2026 | развивается, ветка 4.7 |
| PX4 | 1.17.0 | 14 мая 2026 | развивается, версия 1.18 в испытании |
| Rotorflight | 4.6.0 | 30 июня 2026 | развивается, вертолётная ветвь |
| KISS и FETtec Alpha | закрытые сборки | обновляются производителем | закрытая экосистема |
| EmuFlight | 0.4.3 | 2022 год | выпуск прекращён |
| Cleanflight | 2.5 | 2023 год | хранилище переведено в режим чтения |
Версии, приведённые в таблице, проверены по страницам выпусков проектов 5 ноября 2026 года. Перед прошивкой платы следует посмотреть текущую версию на сайте проекта: срок между крупными выпусками у Betaflight составляет полгода, у INAV — около года, поэтому сведения быстро устаревают.
5. Betaflight
Betaflight остаётся основной прошивкой для мультироторных аппаратов, которые управляются вручную: гоночных, фристайльных и съёмочных. Проект развивается сообществом, выпускает две крупные версии в год и поддерживает исправлениями две предыдущие линейки.
5.1. Что изменилось в версиях 2025.12 и 2026.6
Переход на нумерацию по году и месяцу произошёл раньше, но именно версия 2025.12 стала заметным шагом: появились удержание высоты по данным барометра, удержание позиции по данным спутниковой навигации, обнаружение столкновений и автоматическое отключение двигателей при ударе о поверхность. Для самолётных конфигураций добавили режимы снижения влияния тяги на регуляторы и отдельную кривую коррекции по скорости.
Версия 2026.6 продолжила это направление. В ней появилась вкладка полётного плана, заложившая основы встроенного автопилота, заново написан алгоритм автоматического возвращения при потере радиосвязи, добавлено удержание позиции по данным оптического датчика смещения, а также возможность хранить несколько профилей аккумуляторных батарей и переключать их без пересборки. Поддержаны новые семейства микроконтроллеров.
Состояние на ноябрь 2026 года
- Устойчивая версия. 2026.6.2, выпущена 16 сентября 2026 года. Предыдущие линейки 2025.12 и 4.5 получают только исправления.
- Средство настройки. Программа переименована в приложение Betaflight и работает в браузере по адресу app.betaflight.com, а также устанавливается на компьютер и на мобильные платформы. Старая настольная версия 10.10 больше не обновляется.
- Возвращение домой. Алгоритм переписан и стал точнее: аппарат возвращается по маршруту, а не по прямой, и учитывает рельеф.
- Автоматический полёт. Средства полётного плана пока предназначены для испытаний, а не для штатной эксплуатации.
- Поддержка плат. Проект рекомендует для новых разработок микроконтроллеры F7, H7, G4 и подобные. Платы на F411 не принимаются для новых разработок из-за малого объёма памяти, но продолжают работать.
Практическое следствие для внешнего пилота состоит в том, что аппарат на Betaflight постепенно перестал быть исключительно ручным. Удержание высоты и возвращение домой стали штатными функциями, поэтому к настройке добавилась проверка датчиков: если барометр закрыт поролоном неправильно или приёмник навигации теряет спутники, автоматические режимы работают хуже, чем ручные.
5.2. Сильные и слабые стороны
Сильная сторона Betaflight — отзывчивость. Проект оптимизирован под минимальную задержку, поэтому аппарат точно следует за стиками и хорошо переносит резкие эволюции. Вторая сильная сторона — поддержка оборудования: цели сборки существуют почти для всех распространённых плат, а сообщество быстро отвечает на вопросы.
Слабая сторона связана с той же специализацией. Навигационные функции появились позже, чем у автопилотных семейств прошивок, и уступают им по гибкости: маршрут из десятков точек, ветровая компенсация при возвращении и работа с внешним управлением по цифровому каналу телеметрии поддержаны в меньшем объёме. Кривая обучения настройке заметна: параметров много, и часть из них влияет друг на друга.
6. INAV
INAV занимает промежуточное положение между гоночными прошивками и полноценными автопилотами. Он вырос из того же предка, что и Betaflight, поэтому интерфейс знаком пилотам, но ориентирован на навигацию: маршрутные полёты, возвращение домой, удержание высоты и курса, полёты самолётов и аппаратов с вертикальным взлётом.
6.1. Версия 9.1 и подготовка десятого поколения
Устойчивая линейка 9.1 выпущена 9 июля 2026 года и продолжает ветку, начатую в январе. Проект поддерживает платы на микроконтроллерах F405, F722, F745, AT32F435 и H7, причём для F722 набор функций ограничен объёмом памяти. Поддержка F411 прекращена начиная с версии 7.1.2.
Десятое поколение находится в испытании: второй предварительный выпуск появился 29 сентября 2026 года, устойчивый ожидается в декабре. В нём заявлены данные о рельефе для удержания высоты над землёй по данным карты высот, поддержка шины обмена с периферийными устройствами, автоматический переход аппарата с вертикальным взлётом между режимами полёта и режим удержания заданной воздушной скорости для самолётов. Часть настроек при переходе переименована, поэтому переносить резервную копию через командную строку не следует: миграция выполняется средствами программы настройки.
| Возможность | Версия 9.1 | Версия 10.0 |
| Удержание высоты | по барометру | по барометру и по данным рельефа |
| Периферия по шине обмена | не поддерживается | поддерживается, отдельная вкладка настройки |
| Переход аппарата с вертикальным взлётом | по команде пилота | автоматический по скорости |
| Режим скорости для самолёта | по тяге | по воздушной или путевой скорости |
| Перенос настроек | командная строка | только резервная копия через программу |
6.2. Когда выбирают INAV
INAV выбирают в трёх случаях. Первый случай — съёмочные и разведывательные полёты по простому маршруту, где нужны возвращение домой и удержание высоты, но не нужна сложная логика задания. Второй случай — самолёты: поддержка фиксированного крыла у INAV развита лучше, чем у Betaflight. Третий случай — аппараты с вертикальным взлётом и посадкой, для которых важна автоматическая перекладка режимов.
Ограничение состоит в том, что для гоночных полётов INAV уступает Betaflight по скорости реакции. Разрыв сокращается, но при равных платах разница в задержке остаётся заметной на резких эволюциях.
7. ArduPilot
ArduPilot — универсальный автопилот с самой широкой поддержкой типов аппаратов. Один и тот же проект управляет мультироторным аппаратом, самолётом, вертолётом, наземной машиной, катером и подводным аппаратом. Такая универсальность достигается за счёт общего ядра и отдельных модулей для каждого типа.
7.1. Ветка 4.7
Устойчивая версия 4.7.2 выпущена 11 октября 2026 года. Ветка 4.7 принесла переход внутренних расчётов положения к метрической системе и единой системе координат, что изменило названия ряда параметров: часть величин, задававшихся в сантиметрах, теперь задаётся в метрах. Для пользователя это означает, что старые файлы настроек требуют проверки, а не прямого переноса.
Для полётных сборок важно другое изменение: в ветке появилась поддержка экранного меню. Раньше настройка выполнялась только через наземную станцию, теперь часть параметров доступна с экрана очков или монитора. Это сближает ArduPilot с гоночными прошивками по удобству работы в поле.
Поддержка оборудования у проекта самая широкая: помимо плат, рассчитанных на автопилот, поддерживаются платы, изначально предназначенные для Betaflight. Ограничение состоит в том, что не всякая плата располагает достаточным объёмом памяти и числом выводов, поэтому перед выбором проверяют список поддерживаемых плат.
7.2. Сильные и слабые стороны
Сильная сторона ArduPilot — полнота функций. Маршрутные задания, работа с внешним управлением, дублирование датчиков, протоколы обмена с полезной нагрузкой и журналирование реализованы подробнее, чем у других семейств прошивок. Вторая сильная сторона — зрелость: проект существует с 2009 года, и большинство типовых отказов уже описано в документации.
Слабая сторона — сложность. Число параметров измеряется тысячами, а часть из них влияет на безопасность полёта. Настройка требует понимания того, как работает оценка состояния, и без предварительного изучения документации велик риск получить аппарат, который ведёт себя непредсказуемо на переходных режимах.
Внимание: между семействами прошивок нельзя переносить файлы настроек. Попытка загрузить резервную копию Betaflight в INAV или ArduPilot приводит к тому, что часть параметров принимается под другими именами, а часть отбрасывается. Внешне аппарат остаётся работоспособным, но ориентация платы, направления рулей и пределы тяги могут оказаться неверными. Настройку выполняют заново, перенося только числовые значения, проверенные вручную.
8. PX4 и Rotorflight
Два семейства прошивок занимают особые ниши. PX4 ориентирован на исследования и промышленные задачи, Rotorflight — на вертолёты.
8.1. PX4
PX4 развивается при поддержке сообщества и организаций, связанных с робототехникой. Устойчивая версия 1.17 выпущена 14 мая 2026 года, версия 1.18 находится в испытании. Отличительная особенность проекта — тесная связка с программной платформой для робототехники: обмен сообщениями построен так, чтобы внешняя программа могла управлять аппаратом и получать данные без дополнительных преобразований.
Для учебных и исследовательских задач это преимущество. Для повседневной эксплуатации аппарата внешним пилотом — скорее усложнение, потому что настройка выполняется через наземную станцию, а часть возможностей доступна только через программные интерфейсы.
8.2. Rotorflight
Rotorflight вырос из Betaflight и предназначен для вертолётов с изменяемым шагом. Он сохраняет быстродействие исходного проекта, но добавляет управление шагом лопастей, поддержку датчиков оборотов, регулятор частоты вращения и особые режимы для авторотации. Устойчивая версия 4.6.0 выпущена 30 июня 2026 года.
Выбор этого семейства прошивок оправдан тогда, когда аппарат имеет механический шаг и требует точного управления оборотами. Для мультироторных аппаратов возможности Rotorflight избыточны.
9. KISS, FETtec Alpha и прекращённые проекты
Часть семейств прошивок либо осталась закрытой, либо прекратила развитие. Знание этого перечня экономит время при выборе.
9.1. Закрытые экосистемы
KISS выпускается одноимённой немецкой компанией и распространяется только для плат собственного производства. Настройка проста, набор параметров невелик, качество изготовления высокое, но совместимости с посторонними платами нет, а стоимость выше, чем у решений на открытых прошивках. Название расшифровывается как «сделай проще, глупец» и отражает принцип проекта.
FETtec Alpha — развитие той же идеи другой компанией. Прошивка работает на платах FETtec и допускает возврат к KISS, но также не выходит за пределы собственной экосистемы. Для учебной аудитории эти решения неудобны: помощь по ним сосредоточена в узком сообществе, а совместимость оборудования ограничена.
9.2. Проекты, прекратившие развитие
MultiWii появился в 2010 году и стал прародителем большинства последующих прошивок. Baseflight выпущен в 2012 году и прекратил развитие после 2014 года. Cleanflight выпущен в 2014 году, а в 2023 году его хранилище переведено в режим чтения: файлы доступны, но изменения не принимаются. EmuFlight ответвился от Betaflight из-за разногласий по фильтрации сигнала гироскопа; последний выпуск относится к 2022 году.
К этому же перечню относятся OpenPilot и его ответвления LibrePilot и TauLabs, проект dRonin, ориентированный на гоночные полёты, и закрытый FlightOne с версией FalcoX. Все они внесли вклад в развитие, но сегодня не получают обновлений, а их оборудование постепенно выходит из обращения. Начинать работу с ними не следует.
| Проект | Год появления | Состояние | Причина отказа |
| MultiWii | 2010 | выпуск прекращён | не поддерживает современные платы и протоколы |
| Baseflight | 2012 | выпуск прекращён | развитие остановлено после 2014 года |
| Cleanflight | 2014 | хранилище закрыто | заменён ответвлениями, изменения не принимаются |
| EmuFlight | 2019 | выпуск прекращён | последняя версия 0.4.3 относится к 2022 году |
| OpenPilot и ответвления | 2010 | выпуск прекращён | заменены другими проектами в 2015 году |
| FlightOne с версией FalcoX | 2017 | закрытый проект без поддержки | обновления не выпускаются, помощь недоступна |
10. Как выбрать прошивку
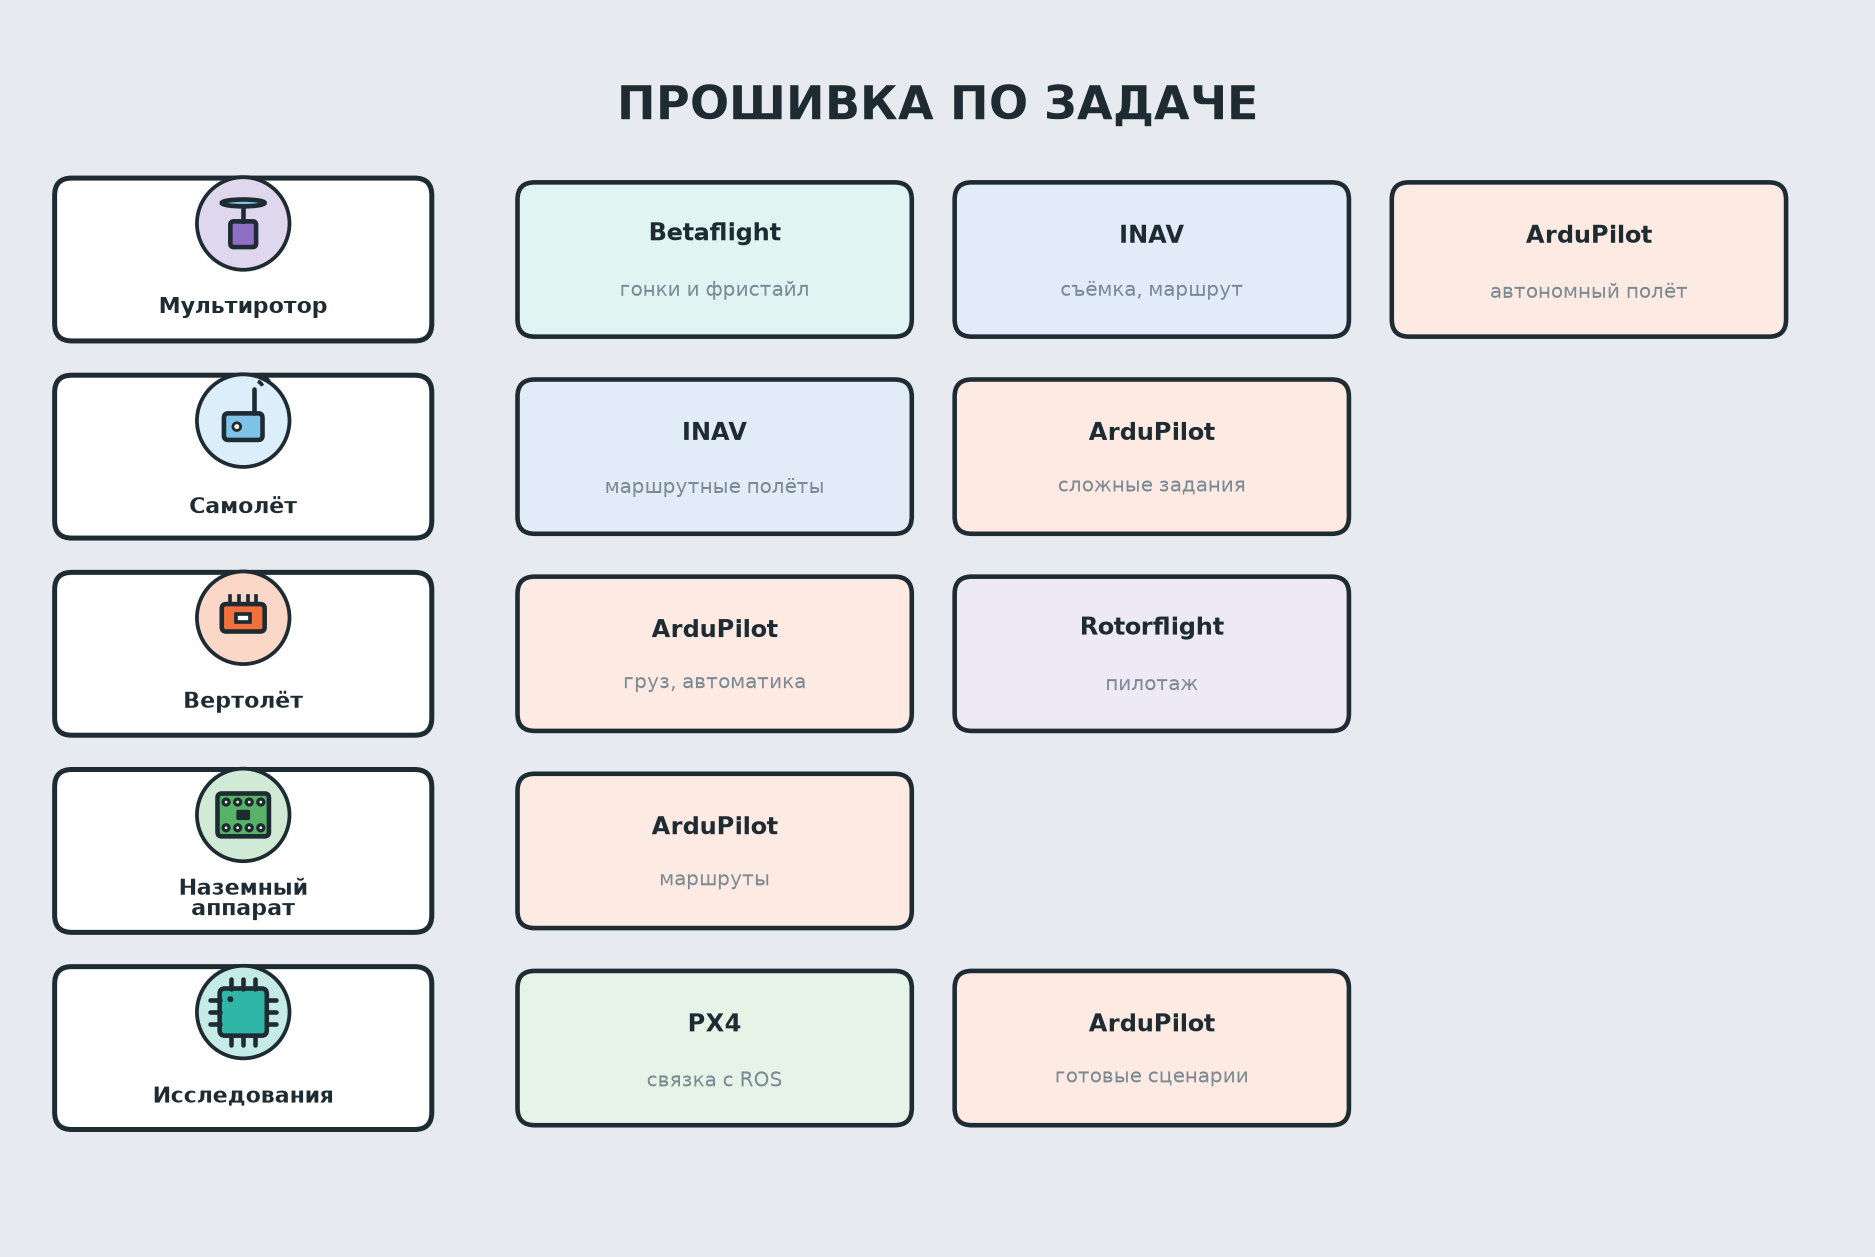
Выбор определяется задачей, а не классом аппарата. Один и тот же мультироторный аппарат летает на гоночной прошивке, на навигационной и на автопилоте, и каждый вариант отвечает своему сценарию применения.
10.1. Сравнение по критериям
Таблица 5 сохраняет прежнюю структуру сравнения, но приведена к состоянию на ноябрь 2026 года. Изменения коснулись трёх строк: возможности автоматического полёта у Betaflight, поддержки экранного меню у ArduPilot и поддержки аппаратов с вертикальным взлётом у INAV.
| Критерий | ArduPilot | Betaflight | INAV |
| Освоение | самое сложное, требует изучения документации | доступно новичку, интерфейс понятен | доступно новичку, интерфейс близок к Betaflight |
| Требования к плате | высокие, нужен запас памяти | поддержка почти всех распространённых плат | поддержка большинства плат Betaflight и отдельных плат для навигации |
| Гонки и свободный пилотаж | подходит ограниченно | основной выбор | уступает Betaflight по быстроте реакции |
| Съёмка и дальние полёты | подходит полностью | возвращение домой и удержание позиции | подходит полностью |
| Маршрутные полёты | наиболее полная поддержка | полётный план в стадии испытаний | развитая поддержка, уступает ArduPilot по гибкости |
| Самолёты | поддерживает | поддерживает частично, есть отдельные средства для крыла | поддерживает |
| Наземные и надводные аппараты | поддерживает | не поддерживает | поддерживает с ограничениями |
| Аппараты с вертикальным взлётом | полная поддержка | не поддерживает | поддержка развивается, в версии 10.0 появится автоматический переход |
| Экранное меню настройки | появилось в ветке 4.7 | полная поддержка | полная поддержка |
10.2. Проверка совместимости платы
Перед выбором прошивки проверяют три обстоятельства. Первое — поддерживается ли плата проектом: на сайте каждого семейства прошивок есть перечень таргетов, то есть названий плат, под которые выпускается файл прошивки. Второе — достаточно ли памяти: для навигационных функций и экранного меню нужен запас, которого нет у плат с малым объёмом. Третье — совпадают ли поддерживаемые протоколы управления регуляторами и радиолинии с тем, что установлено на аппарате.
Проверка выполняется по идентификатору, который выводит средство настройки при подключении платы, а не по названию из описания товара. Производители плат иногда меняют микросхемы в пределах одной модели, и файл, подходивший для ранней партии, для поздней оказывается неверным.
11. Установка и обновление прошивки
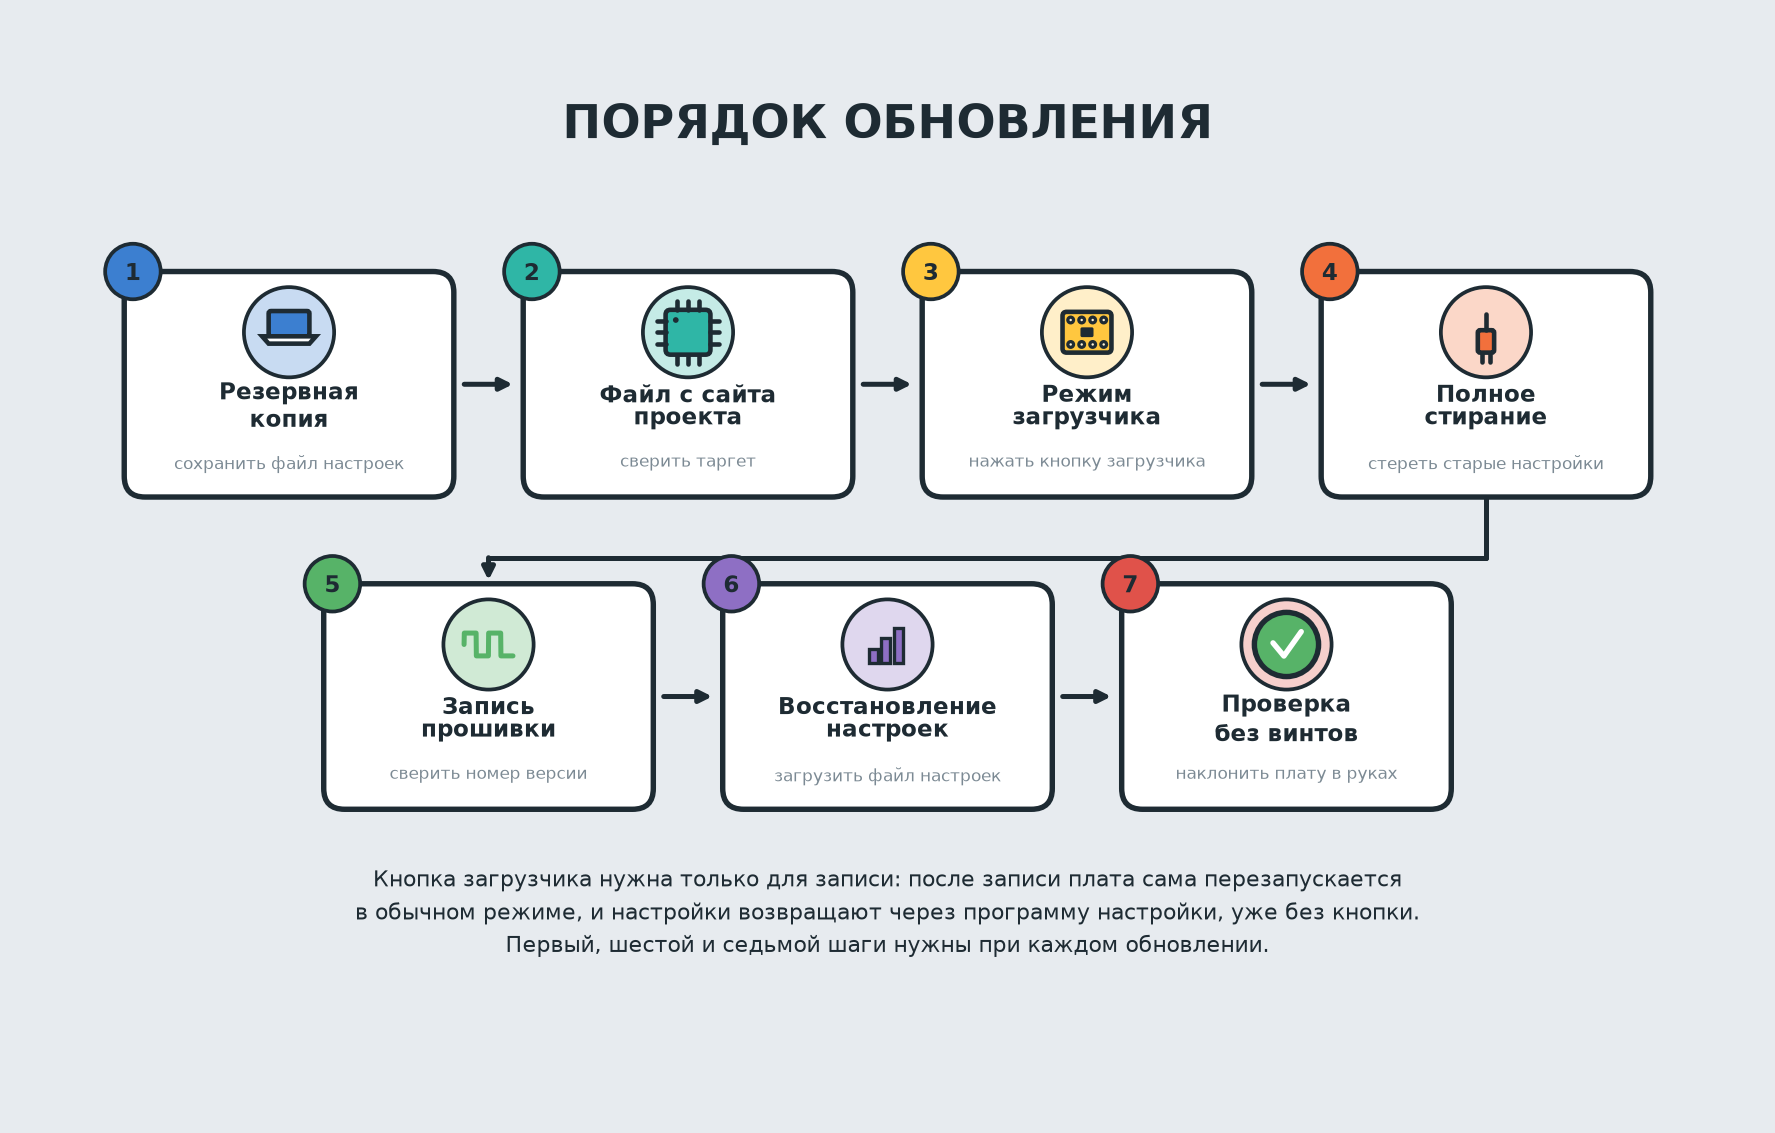
Порядок действий одинаков для всех открытых семейств прошивок и отличается только названиями пунктов в программе. Нарушение порядка приводит к потере настроек или к неработоспособной плате.
11.1. Подготовка
Настройки сохраняют в файл средствами программы, а не копированием текста из командной строки. Причина состоит в том, что при переходе между поколениями часть параметров переименовывается, и программе нужно выполнить перенос имён. Текст, вставленный вручную, такой перенос не запускает.
Файл прошивки берут только со страницы выпуска проекта. Сторонние сборки могут содержать изменения, не проверенные сообществом, а определить их происхождение по имени файла невозможно.
11.2. Запись и первая проверка
Плату переводят в режим загрузчика кнопкой на плате или командой в средстве настройки. Запись выполняют с включённым полным стиранием памяти: это медленнее, но исключает остатки старых параметров. После записи проверяют версию, затем восстанавливают настройки и сверяют ориентацию платы, направления каналов и показания датчиков.
Кнопка загрузчика нужна только для записи. После записи плата сама выходит из режима загрузчика и запускает новую прошивку, поэтому файл настроек загружают в уже работающую прошивку через программу настройки: повторно нажимать кнопку не требуется. Исключение — неудачная запись, когда плата не запускается; тогда её снова переводят в загрузчик и повторяют запись.
Первую проверку выполняют без воздушных винтов. Наклоняют аппарат рукой и смотрят, в какую сторону меняется тяга: при наклоне вперёд передние двигатели должны снижать обороты. Ошибка в ориентации платы на этом этапе обнаруживается без последствий, а после установки винтов приводит к опрокидыванию при взлёте.
Для проверки ориентации удобно пользоваться экранным меню или вкладкой датчиков: при повороте аппарата модель на экране должна поворачиваться в ту же сторону. Расхождение по одной из осей означает, что неверно задан угол установки платы, а не отказал гироскоп.
12. Что устарело за последние годы
Исходная версия статьи относилась к 2022 году. За прошедшее время часть сведений перестала быть верной, и при обновлении их заменили. Перечень приведён в таблице 6: он полезен тем, кто пользуется старыми руководствами.
| Сведение | Было в 2022 году | Верно на ноябрь 2026 года |
| Нумерация версий Betaflight | 4.3, 4.4 | 2025.12, 2026.6 и далее по году и месяцу |
| Средство настройки Betaflight | настольная программа, версия 10 | приложение в браузере и на мобильных платформах |
| Автоматические режимы Betaflight | только возвращение домой | удержание высоты, удержание позиции, полётный план в испытании |
| Версия INAV | 5.0 | 9.1, десятое поколение готовится к декабрю 2026 года |
| Версия ArduPilot | 4.2 | 4.7.2, расчёты переведены в метрическую систему |
| Экранное меню в ArduPilot | отсутствует | появилось в ветке 4.7 |
| EmuFlight | развивающееся ответвление | последний выпуск 0.4.3 относится к 2022 году |
| Cleanflight | поддерживается, но уступает Betaflight | хранилище переведено в режим чтения в 2023 году |
| KISS | основной закрытый вариант | закрытая экосистема, к ней добавился FETtec Alpha |
| Микроконтроллеры F411 | распространённая основа плат | не принимаются для новых разработок из-за малой памяти |
Отдельно следует сказать о ссылках. Часть прежних ссылок ведёт на страницы, которые изменились или закрылись: описание прошивок переехало в вики-разделы проектов, страницы отдельных производителей прекратили обновляться. Все ссылки в разделе источников проверены 5 ноября 2026 года.
12.1. Что из прежних рекомендаций осталось верным
Три прежних вывода выдержали проверку временем. Первый: для гонок и свободного пилотажа Betaflight остаётся основным выбором. Второй: универсальные автопилоты проигрывают гоночным прошивкам в быстроте реакции, но выигрывают в полноте автоматических функций. Третий: начинать работу следует с семейства прошивок, у которого больше совместимых плат и шире сообщество, поскольку помощь по редким прошивкам получить сложнее.
12.2. Что изменилось в выводах
Границы между семействами прошивок стали менее резкими. Betaflight получил навигационные функции, INAV усилил поддержку самолётов и аппаратов с вертикальным взлётом, ArduPilot получил экранное меню. Поэтому выбирать по единственному признаку «ручной или автоматический полёт» больше нельзя: почти каждое семейство прошивок закрывает оба сценария, различается качество исполнения.
Второе изменение касается плат. Раньше выбор прошивки определялся тем, что оказалось в наличии. Сегодня ограничением стала память микроконтроллера: навигационные функции и графические элементы требуют запаса, которого у бюджетных плат нет.
13. Практика: проверка аппарата перед первым вылетом
Проверка занимает около часа и выполняется после прошивки платы и настройки. Ниже приведён порядок действий и перечень контрольных вопросов.
Практика: подготовка аппарата после обновления
Подготовьте компьютер с установленным средством настройки, исправный кабель передачи данных и файл резервной копии настроек. Запишите в журнал название платы, таргет, версию прошивки и дату обновления.
- Подключите плату и проверьте, что средство настройки определяет тот же идентификатор, который указан в документации платы.
- Проверьте ориентацию платы: при повороте аппарата модель на экране должна поворачиваться в ту же сторону.
- Проверьте направления каналов: отклонение стика вправо должно сопровождаться отклонением модели вправо.
- Проверьте показания гироскопа в покое: значения не должны содержать заметного смещения.
- Проверьте порядок и направление вращения двигателей без воздушных винтов.
- Проверьте реакцию на наклон: при наклоне вперёд передние двигатели снижают обороты.
- Выполните проверку датчиков навигации на открытом месте, дождавшись устойчивого определения спутников.
Результаты записываются в журнал вместе с датой и версией прошивки, потому что при следующем обновлении сравнение показывает, какие параметры изменились.
Чек-лист перед первым вылетом после прошивки
- файл прошивки взят со страницы выпуска проекта и соответствует таргету
- запись выполнена с полным стиранием памяти
- версия в средстве настройки совпадает с ожидаемой
- резервная копия настроек сохранена для следующего раза
- ориентация платы и направления каналов проверены
- порядок и направление вращения двигателей проверены без винтов
- пороги отказа радиолинии заданы и проверены отключением аппаратуры
- режим автоматического возвращения настроен и понятен порядок его включения
- воздушные винты установлены после всех проверок на стенде
14. Типичные ошибки
Первая ошибка состоит в выборе файла прошивки по названию платы из описания товара. Производители меняют микросхемы в пределах одной модели, поэтому верным признаком служит таргет, который выводит программа.
Вторая ошибка связана с переносом настроек между семействами прошивок. Файл резервной копии одной прошивки несовместим с другой, а часть параметров при загрузке принимается под чужими именами. Аппарат после такой операции выглядит рабочим, но пределы тяги и ориентация платы могут оказаться неверными.
Третья ошибка — обновление перед вылетом без проверки на стенде. Новая версия может изменить значения по умолчанию для части параметров, и то, что работало вчера, сегодня поведёт себя иначе. Обновление и первый вылет разделяют во времени.
Четвёртая ошибка — использование промежуточных сборок в повседневной эксплуатации. Предварительные выпуски нужны для проверки новых возможностей, а не для полётов, где важна предсказуемость. Пятая ошибка состоит в пренебрежении журналом: без записи версий и дат невозможно понять, после какого изменения появился дефект.
Главный вывод статьи: прошивка выбирается по задаче, а не по названию аппарата, и проверяется по идентификатору платы, а не по описанию товара. На ноябрь 2026 года для ручного пилотажа и гонок служит Betaflight 2026.6, для съёмочных и маршрутных полётов — INAV 9.1 или ArduPilot 4.7, для исследований — PX4 1.17. Закрытые решения пригодны только в пределах своей экосистемы, а проекты, прекратившие развитие, для нового аппарата не выбирают.
15. Источники
- Betaflight. Страница выпусков проекта. Адрес: страница выпусков
- Betaflight. Заметки к выпуску 2026.6. Адрес: страница заметок
- Betaflight. Руководство для производителей плат, раздел о поддерживаемых микроконтроллерах. Адрес: страница руководства
- INAV. Страница выпусков проекта. Адрес: страница выпусков
- INAV. Заметки к выпуску 10.0. Адрес: страница заметок
- INAV. Поддерживаемые платы и микроконтроллеры. Адрес: страница перечня плат
- ArduPilot. Страница выпусков проекта. Адрес: страница выпусков
- ArduPilot. Сообщение о выпуске Copter 4.7.2. Адрес: страница сообщения
- PX4 Autopilot. Страница выпусков проекта. Адрес: страница выпусков
- Rotorflight. Страница выпусков проекта. Адрес: страница проекта
- Cleanflight. Хранилище проекта в режиме чтения. Адрес: страница хранилища
- EmuFlight. Страница выпусков проекта. Адрес: страница выпусков
- FETtec. Описание прошивки Alpha и порядка перехода между KISS и Alpha. Адрес: страница производителя
- ExpressLRS. Страница выпусков проекта, протокол радиолинии управления. Адрес: страница выпусков
- ArduPilot. Устройство кода: код аппарата, общие библиотеки, слой работы с платой. Адрес: страница описания
- ArduPilot. Перечень библиотек: драйверы датчиков, оценка состояния, регуляторы, микширование. Адрес: страница перечня
- ArduPilot. Библиотека микширования Copter: путь от регуляторов к выходам на двигатели. Адрес: страница микширования
- Betaflight. Дерево исходного кода: датчики, регулятор, микшер, драйверы. Адрес: дерево кода
Проверено: 05.11.2026
- мод. : Четверг, 05 ноября 2026