Урок 1. Введение: CLI INAV и вкладки Configurator — INAV … ↩
mod. Понедельник, 19 октября 2026 10:31 . См. 46
Что такое CLI в INAV
CLI (Command Line Interface) — текстовый интерфейс прошивки. Через него можно просматривать состояние и настройки, выполнять поддерживаемые команды, готовить резервную копию и менять часть конфигурации. INAV Configurator предоставляет графические вкладки и отдельную вкладку CLI; изменения в графическом интерфейсе (GUI) и CLI должны проверяться по одной и той же прошивке и одному подключённому контроллеру.
Для внешнего терминала документация INAV 9.1.0 описывает подключение к CLI-порту (обычно это порт MSP (MultiWii Serial Protocol)) с baud rate, заданной для MSP; затем в терминале отправляется символ #. В Configurator достаточно открыть вкладку CLI. CLI доступен не на любой произвольной последовательной линии: сначала проверяют назначение UART и фактическую конфигурацию.
Во внешнем терминале отправьте один символ #, чтобы войти в CLI, затем используйте команды чтения:
help
version
status
exit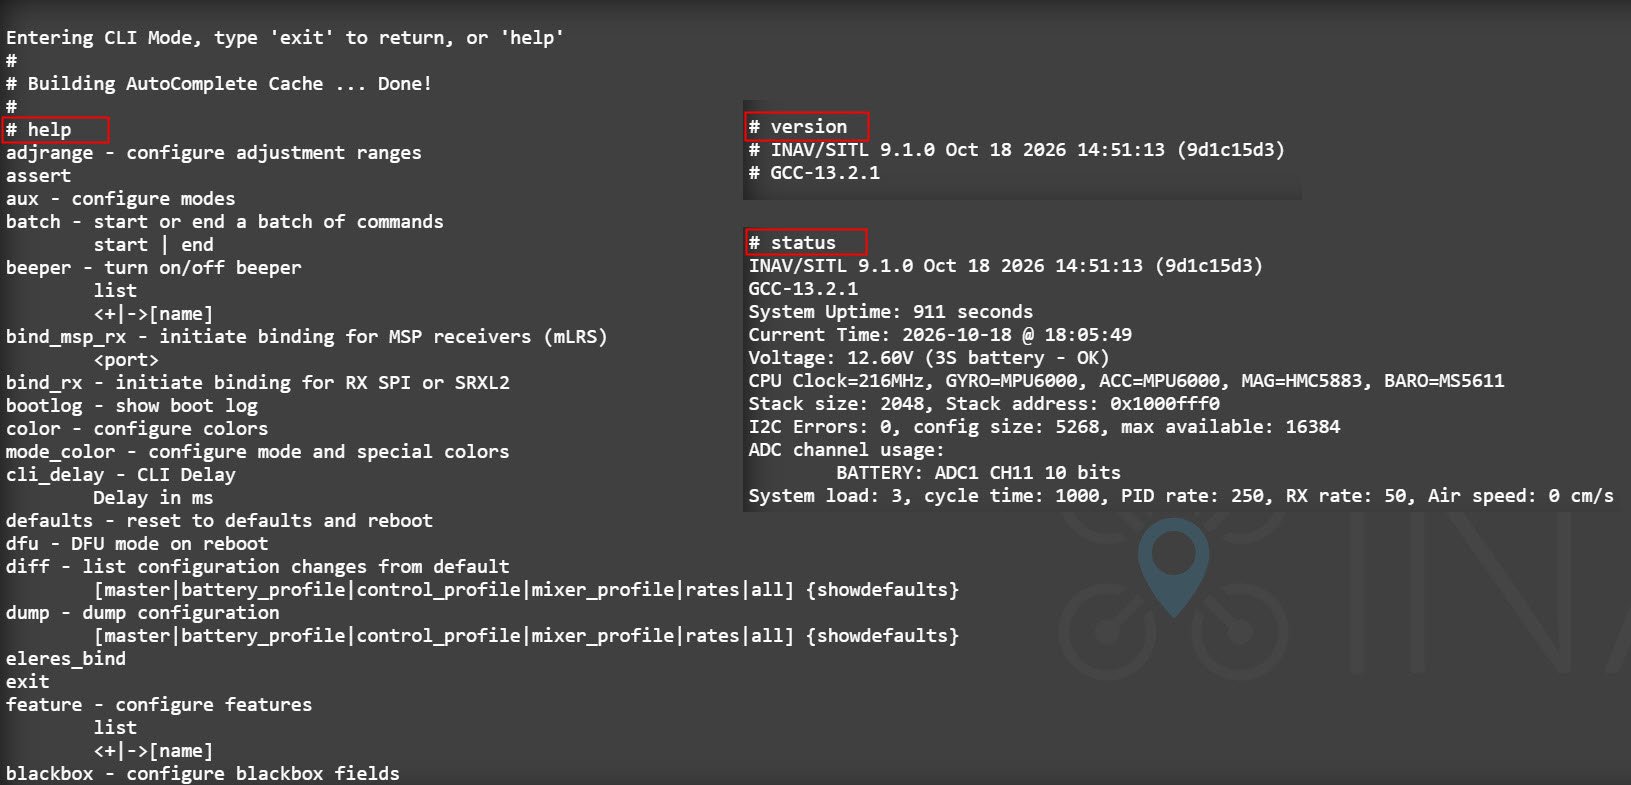
Этот пример содержит команды просмотра и выхода. help показывает доступные команды конкретной сборки; список может зависеть от платы и параметров сборки. version сообщает версию и target (идентификатор цели сборки), status — текущий статус, exit покидает CLI без сохранения несохранённых изменений. Не записывайте в учебный отчёт вымышленные строки вывода. Указывайте, получены ли они на реальном контроллере или в SITL (программно-аппаратном симуляторе).
Как курс связан с вкладками INAV Configurator 9.1.0
Это карта учебного покрытия, а не утверждение, что все страницы одинаково доступны на каждой плате. Набор и видимость зависят от прошивки, функций и режима работы Configurator.
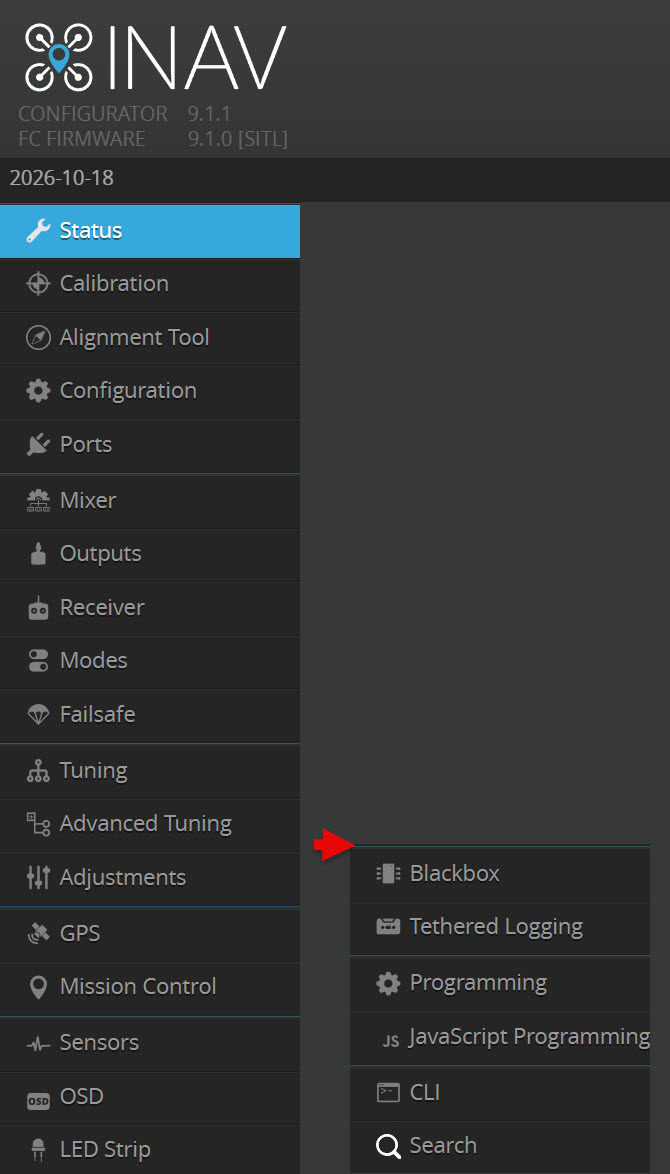
На скриншотах показаны INAV Configurator 9.1.1 и прошивка INAV/SITL 9.1.0. Материалы курса относятся к Configurator и прошивке версии 9.1.0; доступность вкладок необходимо сверять с используемой версией.
| Вкладка / группа вкладок INAV | Где рассматривается в курсе | Связь с CLI |
|---|---|---|
| Status | Уроки 1, 4 и 10 | Статус и причины блокировки сопоставляются с status [Status] и документированными параметрами; визуальные калибровки не заменяются произвольными командами. |
| Ports | Урок 3 | serial [Ports] отображает назначения функций и скорости портов; конкретные UART сверяются с target и схемой платы. |
| Configuration | Уроки 4 и 8 | Функции и параметры проверяются командами feature [Configuration: features], get и set [Configuration: соответствующее поле, если оно доступно в GUI]; батарейные измерения разбираются отдельно. |
| Receiver, Receiver MSP | Урок 5 | get serialrx_provider [Receiver], map [Receiver: channel map], serial [Ports] и status [Status] помогают проверить приёмник и путь передачи данных. |
| Auxiliary (Modes), Adjustments | Урок 6 | Режимы и диапазоны — команды aux [Modes: mode ranges] и adjrange [Adjustments: adjustment ranges]; доступные режимы зависят от платформы и условий допуска. |
| PID Tuning, Advanced Tuning | Урок 7 | pid, get и set [Tuning и Advanced Tuning: соответствующие поля]. Параметры регулятора и rates следует сверять с INAV 9.1.0; имена и шкалы другой прошивки не переносятся. |
| Mixer | Урок 4 | get platform_type [Configuration: platform type], mmix, smix [Mixer] и servo [Outputs] применяются только при поддержке конкретной сборкой. |
| Outputs | Урок 9 | get motor_pwm_protocol [Outputs: motor protocol], timer_output_mode [Outputs] и servo [Outputs: servo configuration]; resource [прямого эквивалента в GUI нет]. Тестирование требует отдельных мер безопасности. |
| Failsafe | Урок 10 | Проверка сценариев по failsafe_procedure [Failsafe] и параметрам навигационного возврата. |
| GPS, Mission Control, Landing | Уроки 10 и 13 | Параметры GPS и посадки [GPS, Landing]; wp, safehome [Mission Control]. Планирование миссий и часть действий выполняются в GUI; CLI-синтаксис сверяется с INAV 9.1.0. |
| OSD | Урок 11 | osd_layout и параметры osd_* [OSD]; видеосистема и доступные поля зависят от OSD-пути. |
| LED Strip | Урок 12 | led и команды работы с цветом [LED Strip], feature LED_STRIP [Configuration: features]; адресные светодиоды не равны общей функции LIGHTS. |
| Onboard Logging, Logging | Урок 13 | blackbox, get blackbox_device [Onboard Logging/Logging, если поле доступно]; sd_info — только если команда поддерживается. Наличие вкладки не доказывает, что плата имеет поддерживаемое хранилище. |
| CLI | Уроки 1–13 | Основной интерфейс курса. |
| Calibration, Magnetometer, Sensors | Уроки 1, 4 и 13 | Часть отображает измерения или запускает калибровочные действия; у них нет универсальной безопасной CLI-команды-замены. |
| Firmware Flasher, Options, Search | Уроки 1–2 | Сервисные интерфейсы; перед обновлением нужен backup. Поиск в Configurator не является командой CLI. |
| Programming, JavaScript Programming, SITL, Debug Trace | Отмечены как расширенные/диагностические средства в уроках 1 и 13 | Не являются обычными вкладками настройки базового полёта. Для них нельзя придумывать универсальные CLI-эквиваленты. |
Справочник: CLI-связь каждой страницы Configurator 9.1.0
Названия ниже — модули вкладок из исходников Configurator tag 9.1.0. Команда может отсутствовать в сборке конкретного target; перед выполнением всегда сверяйтесь с help. «Нет прямой CLI-команды» означает, что нельзя заменять действие графического экрана случайно выбранным CLI-параметром.
| Вкладка (имя модуля) | CLI-команды / настройки INAV 9.1.0 | Примечание |
|---|---|---|
setup |
version, status [Status] |
Статус и блокировки можно сопоставить; 3D-модель/визуализация GUI не имеет прямой CLI-копии. |
ports |
serial [Ports], help serial |
Команда serial без аргументов выводит текущую конфигурацию. |
configuration |
feature [Configuration: features]; get, set [Configuration: соответствующее поле, если оно доступно в GUI] |
Читать/менять только имена и значения из Settings tag 9.1.0. |
receiver |
map [Receiver: channel map], rxrange [Receiver: channel ranges], get serialrx_provider [Receiver: serial receiver provider], status [Status] |
Порт и проводка отдельно проверяются через serial и схему платы. |
receiver_msp |
map [Receiver MSP: channel map], status [Status]; bind_msp_rx только при поддерживаемом MSP receiver (mLRS) |
Не является синонимом обычного RX_SERIAL. |
auxiliary |
aux [Modes: mode ranges] |
Настройка ranges режимов; изучить help aux. |
adjustments |
adjrange [Adjustments: adjustment ranges]; gvar [Programming: global variables, если применимо] |
Adjustment не тождественна режиму. |
pid_tuning |
pid, get, set [Tuning: соответствующие параметры регулятора] |
Подробности и точные переменные — в INAV PID/Settings docs. |
advanced_tuning |
get, set [Advanced Tuning: соответствующие документированные поля, если они доступны в GUI] |
Общий экран не означает, что у каждого поля очевидное CLI-имя. |
mixer |
get platform_type [Configuration: platform type], mmix, smix [Mixer], servo [Outputs: servo configuration] |
Пользовательский mixer меняет назначение выходов; не копировать строки без схемы. |
outputs |
resource [прямого эквивалента в GUI нет], timer_output_mode [Outputs], get motor_pwm_protocol [Outputs: motor protocol], servo [Outputs: servo configuration] |
Фактический target и таймеры задают, какие значения допустимы. |
failsafe |
get failsafe_procedure, get failsafe_throttle [Failsafe]; get nav_rth_alt_mode, get nav_rth_altitude [Navigation/RTH settings] |
Чтение не доказывает корректность GPS, home point или сценария. |
gps |
serial [Ports], status [Status], get gps_provider, get gps_ublox_nav_hz, get gps_ublox_use_galileo, get gps_ublox_use_beidou [GPS: corresponding settings, when exposed] |
Параметры провайдера применимы только к фактическому GPS/target. |
mission_control |
wp, safehome [Mission Control] |
Команды работают с waypoints/safehomes; план в GUI и реальная навигационная проверка остаются обязательными. |
landing |
get nav_rth_allow_landing, get nav_landing_bump_detection, get nav_emerg_landing_speed [Landing: corresponding settings, when exposed] |
Параметры зависят от платформы и сценария; использовать соответствующие Landing/Navigation docs. |
osd |
osd_layout, get osd_video_system [OSD: layout and video system] |
CLI layout и доступность элементов зависят от аналогового/цифрового тракта. |
led_strip |
feature [Configuration: features], led, color, mode_color [LED Strip] |
Это адресная LED strip; generic LIGHTS — отдельная функция. |
onboard_logging |
blackbox, get blackbox_device [Blackbox], sd_info (если команда доступна; прямой эквивалент в GUI зависит от сборки) |
Проверить фактический носитель/target, а не только UI. |
logging |
blackbox, get blackbox_device [Blackbox], status [Status] |
Обработка/просмотр файла журнала и запись на FC — разные задачи. |
cli |
Все команды, перечисленные в help |
Синтаксис и доступность зависят от сборки. |
calibration |
Универсального безопасного CLI-эквивалента калибровке GUI нет | Выполнять процедуру через соответствующую вкладку и документацию датчика. |
magnetometer |
status может показать состояние; универсальной CLI-команды калибровки нет |
Не смешивать калибровку, механическую ориентацию и offset. |
sensors |
status, tasks — статус/задачи, но не графическая визуализация датчиков |
Набор данных зависит от target/сборки. |
firmware_flasher |
version; dfu — переход в DFU при перезапуске |
CLI не прошивает firmware; обновление выполняется штатным flasher после backup. |
options |
Нет команды FC CLI | Это настройки приложения Configurator, а не конфигурация контроллера. |
search |
Нет команды FC CLI | Поиск — функция интерфейса Configurator. |
programming |
logic, gvar [Programming: логика и глобальные переменные] — только там, где используется соответствующий INAV Programming Framework |
Проверить доступность и документацию; GUI-программу нельзя автоматически переводить в CLI. |
javascript_programming |
Нет универсального CLI-эквивалента; отдельные logic/gvar настройки — только по framework docs |
Это специальный программируемый интерфейс Configurator, не стандартная настройка CLI. |
sitl |
Нет команды физического FC CLI, эквивалентной управлению симулятором | Параметры SITL относятся к приложению/симуляции. |
debug_trace |
Нет универсальной команды CLI-замены этому экрану | Диагностический trace не следует включать случайными debug-параметрами. |
Рабочий порядок и безопасность
- Запишите, какая версия firmware и Configurator подключена, а также точную маркировку платы.
- Сначала выполняйте только команды чтения; сохраняйте оригинальный вывод в текстовый файл с датой и названием стенда.
- Сверяйте каждое имя команды/параметра с документацией tag
9.1.0и, где нужно, с target/схемой платы. - Перед любым изменением сохраните backup, изменяйте по одному обоснованному пункту и фиксируйте его источник.
- Команда
save[Save/Apply в GUI] сохраняет настройки и перезагружает контроллер. Не вводите её автоматически после чтения.
Курс — черновик для последующих авторских правок: замечания к названиям, порядку, глубине и примерам можно вносить по мере прохождения. Каждая статья должна оставаться INAV-специфичной.
Контрольные вопросы
- Что делает
#при подключении внешнего терминала, и для чего используютсяhelp,versionиstatus? - Какие вкладки INAV 9.1.0 имеют явное CLI-представление, а какие выполняют визуальную калибровку/диагностику без универсальной CLI-команды?
- Почему отсутствие отдельной вкладки Battery, Motors или VTX не означает, что соответствующие настройки отсутствуют?
Официальные источники INAV 9.1.0
- мод. : Понедельник, 19 октября 2026