Урок 18 из 18 · Модуль 6. Шпаргалка-сводка и глоссарий
Протоколы в БАС: полный курс · Урок 18 из 18 · Модуль 6. Практикум и справочники
Итоговая шпаргалка по всем протоколам, которые используются в современных беспилотных авиационных системах, с таблицами скоростей, цветами проводов, типовыми распиновками разъёмов, краткими формулировками для собеседований и подробным глоссарием терминов, которые встречаются в документации.
Распечатайте таблицы из этого урока и повесьте их над рабочим местом техника. В момент, когда устройство не работает, нет времени листать даташиты — нужна одна страница, на которой собраны все скорости, все распиновки и все типовые ошибки. Именно для этой цели и создан данный урок.
Содержание
1. Цели урока
После изучения этого заключительного урока вы сможете:
- пользоваться сводной таблицей протоколов как настольным справочником, который позволяет быстро определить, какой протокол, какие провода и какая скорость используются для каждого устройства на борту;
- сверять скорости передачи данных и распиновки разъёмов при подключении нового, незнакомого устройства, чтобы не сжечь вход полётного контроллера и не потерять время на диагностику;
- свободно понимать все термины из глоссария при чтении технической документации, даташитов и обсуждений на форумах, где используется профессиональный сленг техников.
2. Шпаргалка-сводка
Протоколы в одной таблице
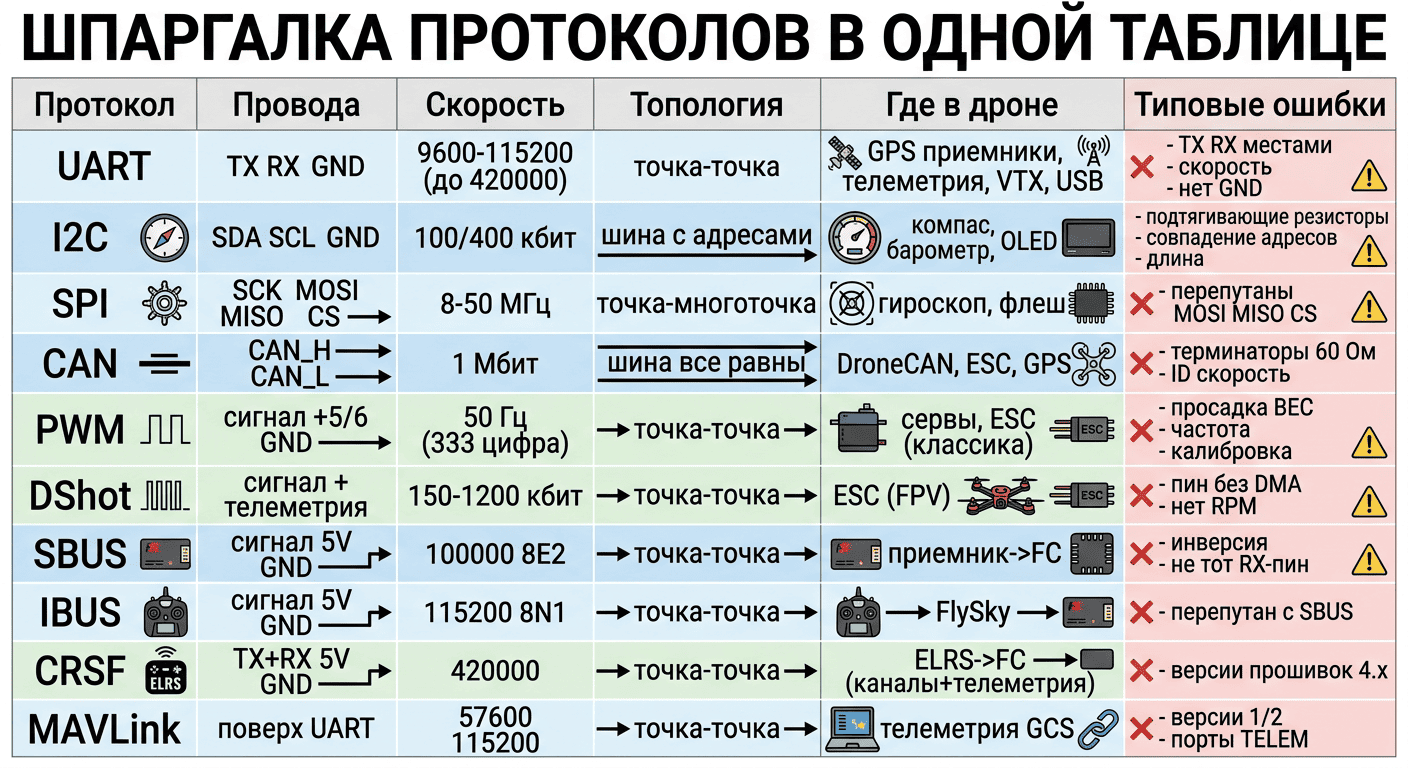
Итоговая шпаргалка по всем проводным и беспроводным протоколам, которые мы изучали в курсе: от UART до MAVLink. В одной таблице собраны провода, скорости, топология сети, типовое место в дроне и самые частые ошибки, которые допускают техники при подключении.
| Название протокола | Какие провода используются | Скорость передачи | Топология сети | Типовое место в дроне | Самые частые ошибки техников |
|---|---|---|---|---|---|
UART |
линии TX, RX и общий провод GND | от 9600 до 115200 бод, а для CRSF до 420000 бод | соединение точка-точка между двумя устройствами | модуль GPS, приёмники управления, телеметрия, управление видеопередатчиком, подключение по USB | перепутаны местами TX и RX, установлена неверная скорость, отсутствует общий провод GND |
I²C |
линии SDA, SCL и общий провод GND | 100 или 400 килобит в секунду | шина с адресацией устройств | внешний компас, барометр, OLED-дисплей, лидары | отсутствуют подтягивающие резисторы, совпадение адресов двух устройств, слишком длинная линия |
SPI |
линии SCK, MOSI, MISO и отдельный провод CS на каждое устройство | от 8 до 50 мегагерц | соединение точка-многоточка | гироскоп на плате контроллера, флеш-память для логов blackbox, SD-карта | перепутаны местами MOSI и MISO, не подключён провод выбора чипа CS |
CAN |
витая пара CAN_H и CAN_L | от 10 килобит до 1 мегабита в секунду (классический CAN) | шина, где все узлы равноправны | протокол DroneCAN: регуляторы, GPS, датчики воздушного давления, модули питания | отсутствуют терминаторы, из-за чего сопротивление не 60 Ом, заданы одинаковые ID узлов, разная скорость у устройств |
PWM |
сигнальный провод, питание +5 или 6 Вольт и общий провод GND | 50 Герц для аналоговых серв, 150–333 Герца для цифровых — зависит от модели | соединение точка-точка | сервоприводы и классические регуляторы со входом PWM | просадка напряжения BEC под нагрузкой, неверная частота обновления, отсутствие калибровки регулятора |
DShot |
сигнальный провод и, для bidirectional DShot, отдельная линия телеметрии на RX-пин порта | от 150 до 1200 килобит в секунду | соединение точка-точка | современные регуляторы в FPV и ArduPilot | выбран пин без поддержки DMA, отсутствует телеметрия оборотов RPM |
SBUS |
сигнальный провод, питание 5 Вольт и GND | 100000 бод, формат 8E2, сигнал инвертированный | соединение точка-точка | приёмник управления → полётный контроллер | не настроена инверсия сигнала, выбран не тот RX-пин на контроллере |
IBUS |
сигнальный провод, 5 Вольт и GND | 115200 бод, формат 8N1 | соединение точка-точка | приёмники FlySky → полётный контроллер | в настройках перепутан с протоколом SBUS |
CRSF |
два провода TX и RX, питание 5 Вольт и GND | 420000 бод | соединение точка-точка | приёмники ELRS и Crossfire → полётный контроллер, передаёт каналы и телеметрию по одной паре | несовпадение версий прошивок передатчика и приёмника, особенно ELRS версии 4.x |
MAVLink |
передаётся поверх последовательного порта UART | 57600 бод по радио и 115200 бод по USB | соединение точка-точка или сеть | телеметрия на наземную станцию, команды управления, передача маршрутов | перепутаны версии MAVLink 1 и MAVLink 2, выбран неверный порт TELEM |
Скорости-шпаргалка
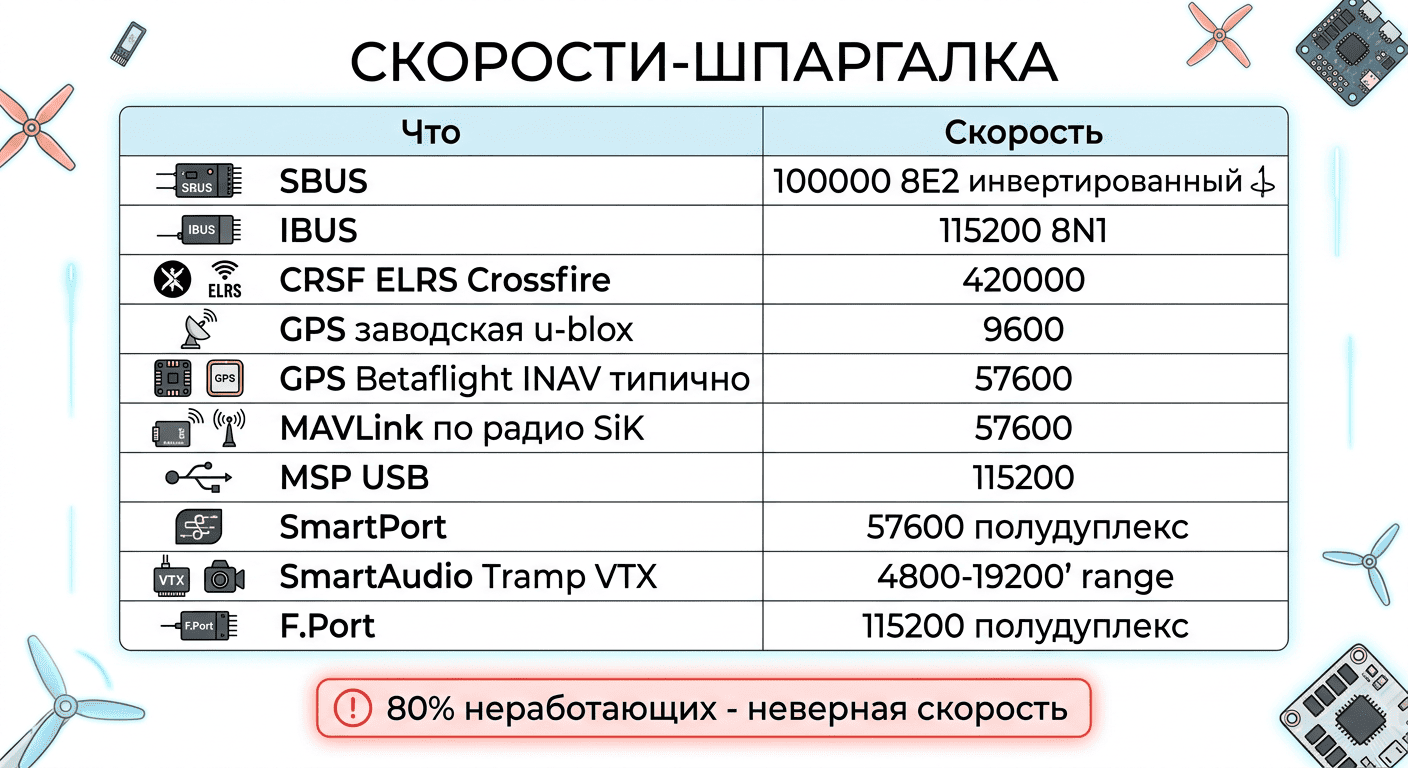
Таблица скоростей, которую стоит распечатать и держать под рукой: по ней можно за секунды проверить, правильно ли выставлен бодрейт в конфигураторе. Помните: очень часто неработающее устройство не работает именно из-за неверно установленной скорости.
| Что за устройство или протокол | Какая скорость и формат кадра | Что за устройство или протокол | Какая скорость и формат |
|---|---|---|---|
| Протокол SBUS | 100000 бод, формат 8E2, сигнал инвертированный | Телеметрия MAVLink по радиомодему SiK | 57600 бод |
| Протокол IBUS | 115200 бод, формат 8N1 | Протокол MSP по UART (Bluetooth/Wi-Fi); USB — это CDC-порт без бодрейта | 115200 бод |
| Протокол CRSF для ELRS и Crossfire | 420000 бод | Телеметрия SmartPort от FrSky | 57600 бод, полудуплекс |
| Модуль GPS с заводскими настройками u-blox | 9600 бод | Управление видеопередатчиком SmartAudio и Tramp | SmartAudio 1.0 — 2400 бод, SmartAudio 2.x — 4800 бод, IRC Tramp — 9600 бод |
| Модуль GPS в Betaflight и INAV обычно | 57600 бод | Протокол F.Port от FrSky | 115200 бод, полудуплекс |
Цвета проводов (де-факто стандарт)
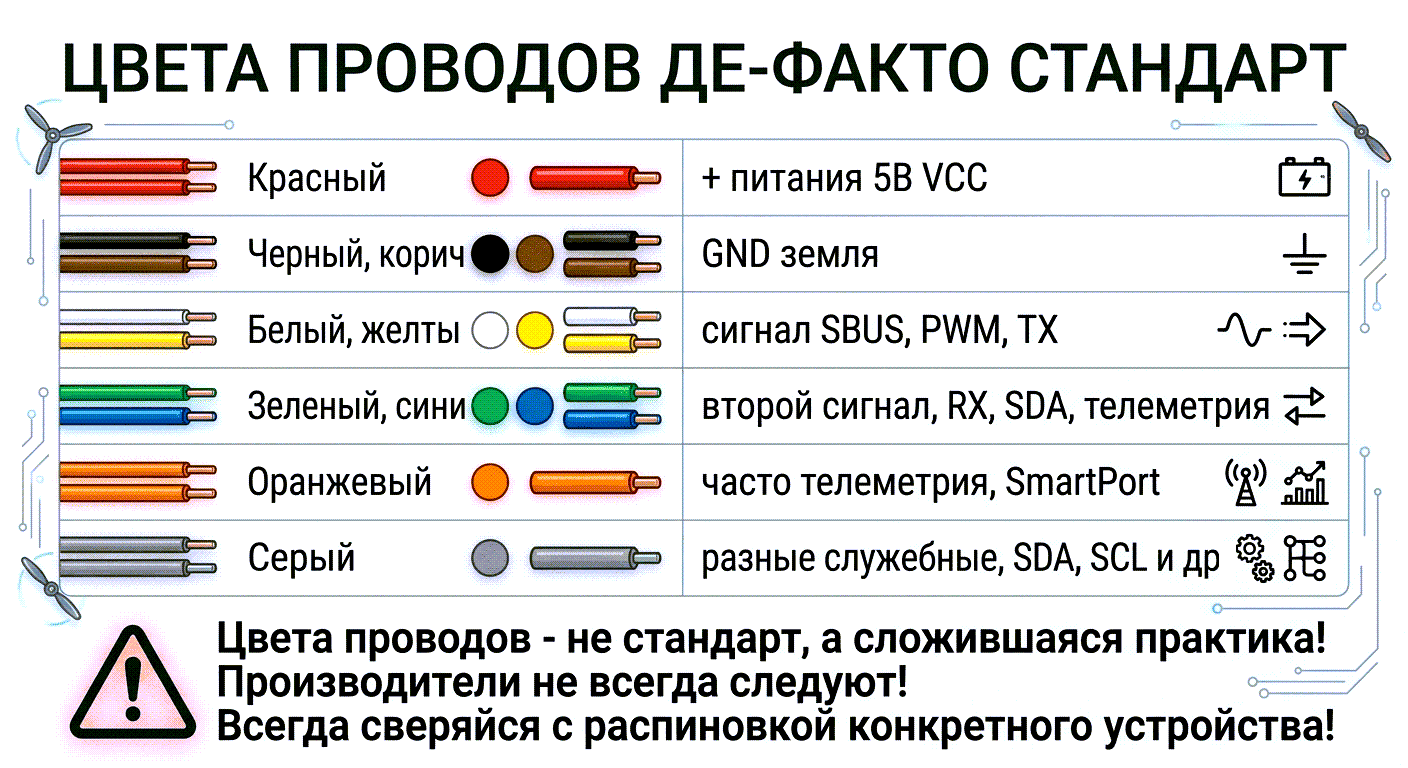
Цвета проводов в мире беспилотников — это не официальный стандарт, а сложившаяся на практике договорённость между производителями. Поэтому всегда сверяйте распиновку конкретного устройства по его документации, а не только по цвету.
| Цвет провода | Назначение провода | Цвет провода | Назначение провода |
|---|---|---|---|
| Красный провод | плюс питания, обычно 5 Вольт или VCC | Чёрный или коричневый провод | общий провод GND, земля |
| Белый или жёлтый провод | сигнальный провод, например SBUS, PWM или TX | Зелёный или синий провод | второй сигнальный провод, например RX, SDA или линия телеметрии |
| Оранжевый провод | часто используется для телеметрии SmartPort | Серый провод | разные служебные сигналы, например SDA или SCL |
Внимание: цвета проводов — это не международный стандарт, а лишь сложившаяся практика. Производители не всегда следуют этой практике, поэтому всегда сверяйтесь с распиновкой, которая указана в документации конкретного устройства, которое вы подключаете.
Типовые распиновки разъёмов Pixhawk
Карта разъёмов приведена по плате Pixhawk 4 (для Pixhawk 6C и других моделей набор и распиновка разъёмов отличаются — сверяйтесь с документацией конкретной платы): от телеметрии и шины CAN до входов DSM/SBUS и выхода SBUS_OUT. Все разъёмы на плате выполнены в стандарте JST-GH, кроме компактных модулей GPS, где используется разъём JST-SH 1.0. Порядок контактов у приёмников разных производителей отличается, поэтому всегда необходимо сверяться с маркировкой на конкретной плате.
| Разъём на плате | Количество контактов | Распиновка | Назначение |
|---|---|---|---|
| CAN 1 | 4 пина JST-GH | 1: 5V+ , 2: CAN1_H , 3: CAN1_L , 4: GND | шина DroneCAN для подключения регуляторов оборотов, модулей GPS и датчиков воздушной скорости |
| CAN 2 | 4 пина JST-GH | 1: 5V+ , 2: CAN2_H , 3: CAN2_L , 4: GND | вторая шина DroneCAN, аналогична первой по своим функциям |
| TELEM 1 | 6 пинов JST-GH | 1: 5V+ , 2: TX , 3: RX , 4: CTS , 5: RTS , 6: GND | основной порт телеметрии для передачи протокола MAVLink на наземную станцию |
| TELEM 2 | 6 пинов JST-GH | 1: 5V+ , 2: TX , 3: RX , 4: CTS , 5: RTS , 6: GND | второй порт телеметрии, используется для второго радиомодема или для подключения companion-компьютера |
| TELEM 3 | 6 пинов JST-GH | 1: 5V+ , 2: TX , 3: RX , 4: CTS , 5: RTS , 6: GND | третий порт телеметрии, присутствует на платах Pixhawk 4 и более новых версиях |
| GPS & SAFETY | 10 пинов JST-GH | 1: VCC (+5V) , 2: GPS_TX (вход ФК, TX1) , 3: GPS_RX (выход ФК, RX1) , 4: SCL , 5: SDA , 6: BUTTON (кнопка Safety) , 7: SAFETY_LED , 8: BUZZER , 9: RC_OUT (управление захватом/мотором, AUX) , 10: GND | основной разъём для подключения модуля GPS с компасом, кнопки безопасности, светодиода и зуммера. Линии SCL и SDA — это шина I²C для внешнего компаса |
| GPS 2 | 6 пинов JST-GH | 1: V5+ , 2: TX , 3: RX , 4: SCL , 5: SDA , 6: GND | разъём для подключения второго модуля GPS |
| POWER C1 и POWER C2 | 6 пинов JST-GH | 1: VCC (+5V) , 2: CAN_H , 3: CAN_L , 4: GND — по документации Pixhawk 4; порядок контактов у модулей питания разных производителей отличается, сверяйтесь с их описанием | силовые разъёмы для подключения модулей питания, которые имеют встроенную шину CAN |
| POWER 1 и POWER 2 | 6 пинов JST-GH | Pixhawk 6C, «умный» модуль питания по I²C: 1: VDD5V_BRICK1 , 2: VDD5V_BRICK1 , 3: CURRENT , 4: VOLTAGE , 5: GND , 6: GND | разъёмы питания с шиной I²C для подключения датчиков тока и напряжения |
| DSM / SBUS RC | 5 пинов JST-GH | 1: 5V+ , 2: PPM/SBUS_IN , 3: RSSI_IN , 4: NC , 5: GND | вход для подключения приёмников Spektrum и приёмников с выходом SBUS |
| PPM IN | зависит от платы | PPM-сигнал, питание и общий провод; на Pixhawk 4 вход PPM/SBUS вынесен на 5-контактный разъём DSM/SBUS RC | вход для устаревшего протокола PPM, приводится только для справки |
| SBUS_OUT | 3 пина JST-GH | SBUS_OUT, питание и общий провод (порядок контактов уточняется по документации конкретной платы) | выход сигнала SBUS для управления подвесом камеры или другими внешними устройствами |
| UART 4 | 8 пинов JST-GH | по документации Pixhawk 4: 1: VCC , 2: TX , 3: RX , 4: SCL , 5: SDA , 6: NFC_GPIO , 7: GND , 8: GND | дополнительный последовательный порт с линией I²C, подходит для подключения лидара или OSD-модуля |
| SPI6 | 11 пинов JST-GH | 1: GND , 2: nRESET , 3: DRDY , 4: CS1 , 5: CS2 , 6: MOSI , 7: MISO , 8: SCK , 9: 5V+ и дополнительные линии готовности | шина SPI для подключения внешних датчиков, используется для кастомных расширений |
| AD&IO PORT | 10 пинов | 1: 5V+ , 2: CAP1 , 3: BOOTLOADER , 4: RST_REQ , 5: NARMED , 6: ADC1_3V3 , 7: ADC1_6V6 , 8: GND и дополнительные контакты | аналоговые входы и служебные сигналы управления модулем FMU |
Для компактных GPS-модулей с разъёмом JST-SH 1.0 на 4–6 контактов действует правило: контакты TX, RX, 5V, GND плюс линии SCL и SDA, если на модуле установлен встроенный компас. Порядок контактов у приёмников управления отличается у каждой модели — например, у FrSky R-XSR: GND, +5V, S.Port, SBUS_OUT, CPPM.
«Если коротко» — формулировки для собеседований и рабочих совещаний
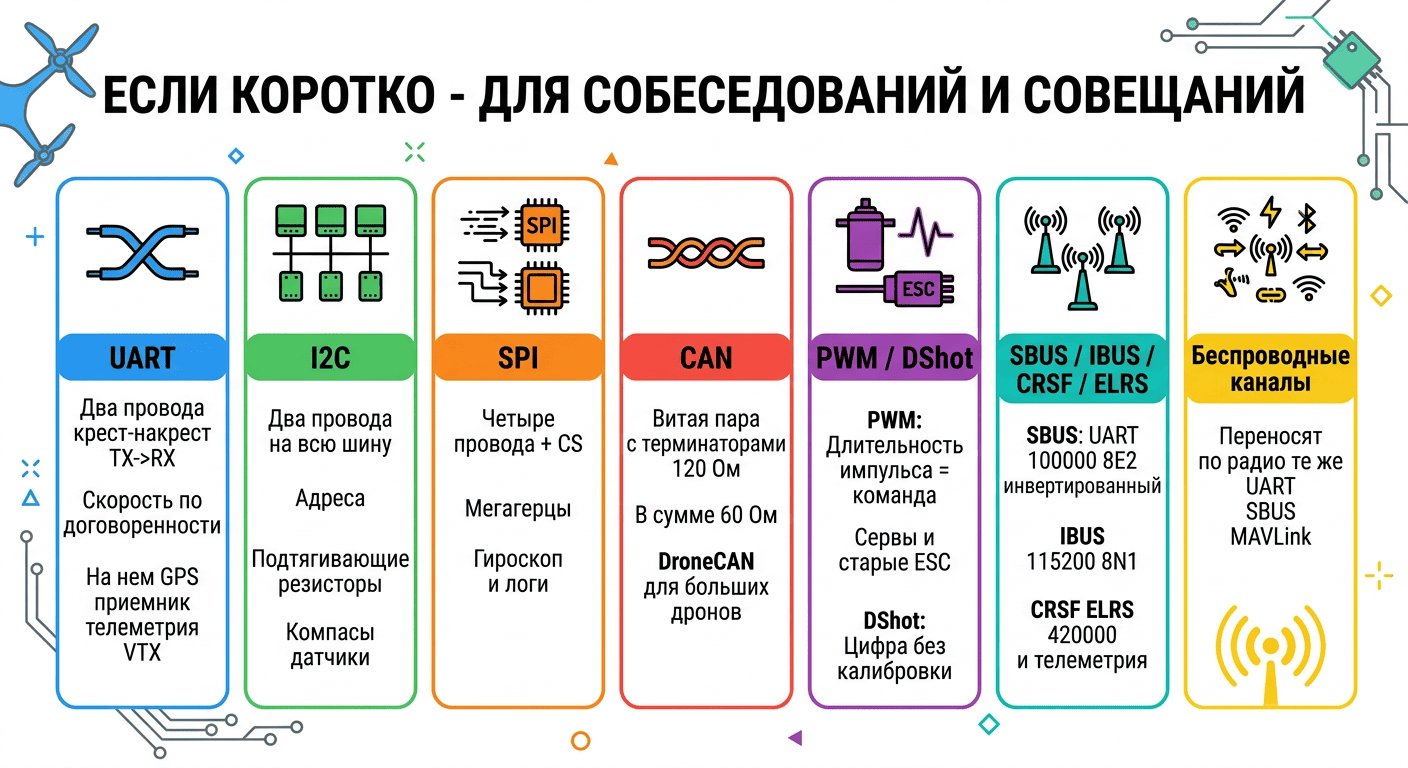
Семь коротких, но ёмких формулировок, которые позволяют за минуту объяснить суть каждого протокола на собеседовании или на рабочем совещании, когда нет времени вдаваться в детали.
- UART — это два провода, соединённые крест-накрест, где скорость передачи данных устанавливается по предварительной договорённости. На этом протоколе работают GPS, приёмники управления, телеметрия и видеопередатчики.
- I²C — это два провода на всю шину, где каждое устройство имеет свой адрес, а на линиях стоят подтягивающие резисторы. По этой шине работают компасы и различные датчики.
- SPI — это четыре провода плюс отдельный провод выбора чипа CS, который работает на частоте в десятки мегагерц. По этой шине работает гироскоп и ведётся запись логов полёта.
- CAN — это витая пара проводов с терминаторами сопротивлением 120 Ом на концах, которые в параллельном соединении дают 60 Ом. Протокол DroneCAN на базе CAN используется для больших профессиональных дронов.
- PWM — это протокол, где информация кодируется длительностью импульса. Он используется для сервоприводов и для старых регуляторов оборотов. Современный протокол DShot — цифровой: значение газа передаётся кодом с контрольной суммой, поэтому калибровка диапазона регулятору не нужна.
- SBUS — это последовательный порт UART на скорости 100000 бод в формате 8E2 с инвертированным сигналом. Протокол IBUS работает на скорости 115200 бод в формате 8N1, а протокол CRSF и система ELRS работают на скорости 420000 бод и уже включают в себя телеметрию.
- Беспроводные каналы — это не новые протоколы, а просто способ перенести по радио те же самые проводные протоколы UART, SBUS и MAVLink, которые мы изучали в предыдущих уроках.
3. Глоссарий
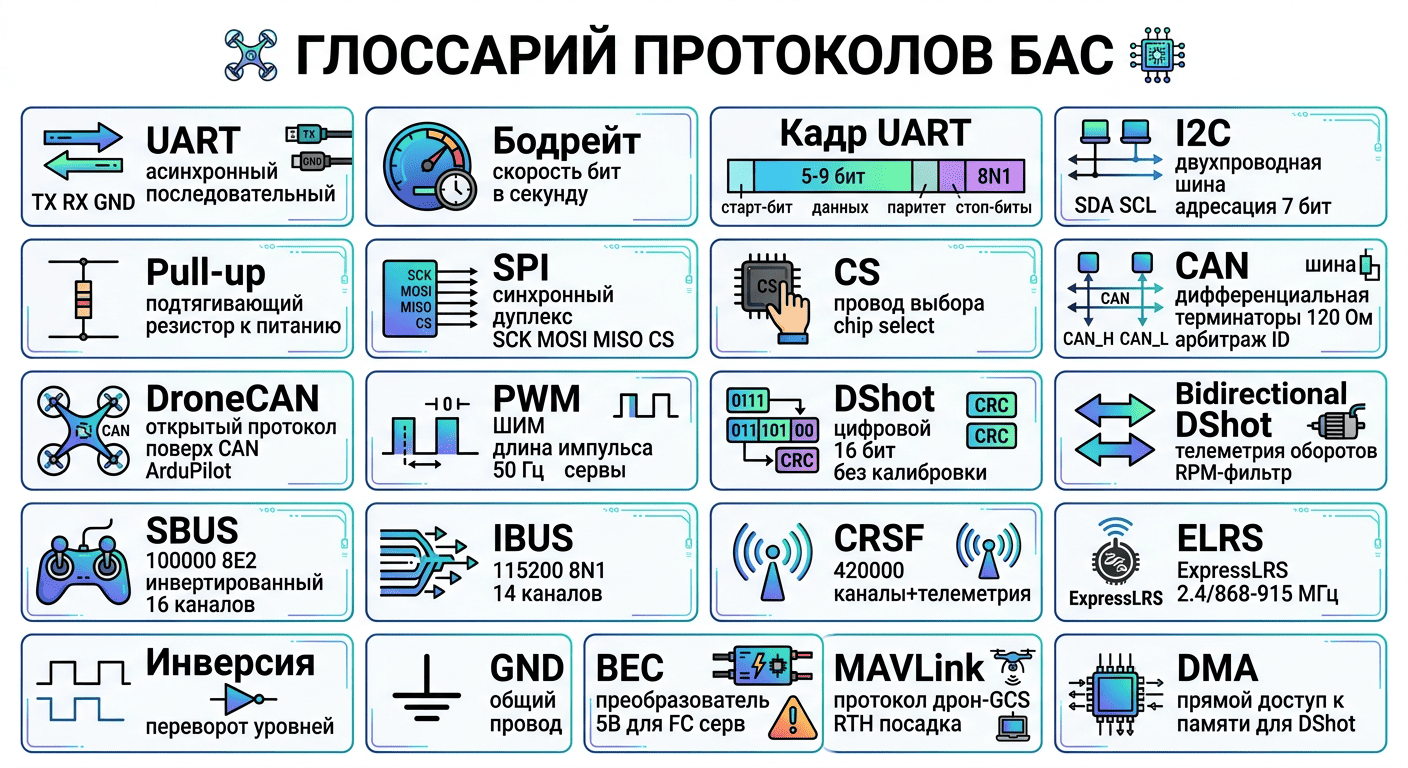
Визуальный глоссарий основных терминов, которые должен знать каждый техник беспилотных систем. Сохраните эту картинку на телефон, чтобы быстро подсмотреть значение термина в поле.
| Термин | Подробное значение термина, объяснённое простыми словами |
|---|---|
| UART | асинхронный последовательный интерфейс, который использует три провода: TX для передачи, RX для приёма и GND как общий провод. Скорость передачи устанавливается по предварительной договорённости между устройствами. |
| Бодрейт (Baud rate) | скорость передачи, которая измеряется в количестве символов (изменений состояния линии) в секунду. В двоичной NRZ-передаче один символ равен одному биту, поэтому 115200 бод = 115200 бит/с на линии. Полезных данных при этом меньше: в кадре 8N1 на 8 бит информации приходится 10 бит линии, то есть около 11520 байт/с. |
| Кадр UART | структура одного байта на линии: начинается со старт-бита, затем идут от 5 до 9 бит данных, опционально бит паритета для проверки ошибок и один или два стоп-бита. Запись «8N1» означает 8 бит данных, без паритета, 1 стоп-бит. |
| I²C | двухпроводная шина, которая использует линии SDA для данных и SCL для тактирования, с адресацией устройств по 7-битному адресу и обязательными подтягивающими резисторами, работает на частотах 100–400 кГц. |
| Pull-up (подтягивающий резистор) | резистор, который соединяет сигнальную линию с линией питания и задаёт на ней уровень логической единицы в состоянии покоя, когда ни одно устройство не тянет линию к нулю. |
| SPI | синхронный дуплексный интерфейс, который использует линии SCK для тактов, MOSI для данных от мастера к слейву, MISO для данных от слейва к мастеру и отдельный провод CS для выбора каждого устройства. |
| CS (chip select) | провод выбора микросхемы на шине SPI: когда мастер прижимает этот провод к нулю, выбранный чип начинает слушать шину и отвечать на команды. |
| CAN | дифференциальная шина, которая использует витую пару проводов CAN_H и CAN_L с терминаторами сопротивлением 120 Ом на концах и арбитражем доступа по идентификатору сообщения ID. |
| DroneCAN (UAVCAN) | открытый протокол верхнего уровня, который работает поверх шины CAN и специально разработан для беспилотных систем, используется в системах ArduPilot и PX4. |
| Терминатор CAN | резистор сопротивлением 120 Ом, который устанавливается на обоих концах шины CAN. Два таких резистора, включённые параллельно, дают итоговое сопротивление 60 Ом, которое можно измерить мультиметром. |
| PWM | широтно-импульсная модуляция, при которой информация кодируется длительностью импульса. У сервоприводов частота обновления составляет 50 Герц. |
| DShot | цифровой протокол для управления регуляторами оборотов, который работает в направлении от полётного контроллера к регулятору, использует 16-битные кадры с контрольной суммой CRC и не требует калибровки диапазона газа. |
| Bidirectional DShot | режим двунаправленного DShot, при котором регулятор отправляет обратно телеметрию с текущими оборотами мотора. Эти данные являются основой для работы RPM-фильтра, который подавляет вибрации. |
| SBUS | протокол приёмников компании Futaba и FrSky, который работает на скорости 100000 бод в формате 8E2 с инвертированным уровнем сигнала и передаёт 16 пропорциональных каналов. |
| IBUS | протокол приёмников компании FlySky, который работает на скорости 115200 бод в формате 8N1 и передаёт 14 пропорциональных каналов. |
| CRSF | протокол компании TBS Crossfire и системы ExpressLRS, который работает на скорости 420000 бод и передаёт каналы управления и телеметрию по двум проводам TX и RX. |
| ELRS (ExpressLRS) | открытый радиопротокол управления, который работает в диапазонах 2,4 ГГц и 868–915 МГц и является современным стандартом для FPV-дронов. |
| Инверсия | переворот уровней сигнала, когда логическая единица становится нулём и наоборот. Это является основной причиной, по которой протокол SBUS не работает на полётных контроллерах с процессором F4 без дополнительной настройки. |
| Полудуплекс | режим передачи данных, при котором используется одна линия, и передача идёт по очереди: сначала одна сторона, затем другая. Так работают SmartPort, SmartAudio и шина I²C. |
| Мастер и слейв | ведущее и ведомое устройства на шине: ведущее устройство задаёт темп обмена, а ведомое устройство отвечает только по запросу от ведущего. |
| GND | общий провод, который является нулём для всех сигналов в схеме. Без общего провода устойчивая связь между устройствами невозможна. |
| BEC | преобразователь напряжения, который обычно находится в регуляторе оборотов или на плате распределения питания и выдаёт стабилизированное напряжение 5 Вольт для питания полётного контроллера и сервоприводов. |
| MSP | протокол конфигуратора Betaflight и INAV, который работает поверх последовательного порта UART, обычно через USB-разъём. |
| MAVLink | протокол обмена данными между дроном и наземной станцией, который передаёт телеметрию, команды управления и маршруты полёта. |
| NMEA и UBX | два протокола, которые используют GPS-приёмники компании u-blox: NMEA — текстовый протокол, а UBX — бинарный протокол с более высокой эффективностью. |
| SmartAudio и Tramp | два протокола управления видеопередатчиком, которые работают по одному проводу последовательного порта UART в полудуплексном режиме. |
| SmartPort (S.Port) | телеметрийный протокол компании FrSky, который работает на скорости 57600 бод по одному проводу в полудуплексном режиме. |
| F.Port | протокол компании FrSky, который объединяет в одном проводе протокол SBUS для управления и протокол SmartPort для телеметрии на скорости 115200 бод. |
| RSSI и LQ | две характеристики качества радиоканала: RSSI показывает уровень принятого сигнала, а LQ показывает качество линка, то есть долю успешно доставленных пакетов, что более информативно для ExpressLRS. |
| Failsafe | режим поведения борта при потере радиосвязи: возврат домой (RTH), автоматическая посадка или отключение моторов, который настраивается заранее. |
| DMA | прямой доступ к памяти, который позволяет передавать данные без участия центрального процессора. Этот механизм необходим для работы протокола DShot (и для телеметрии bidirectional DShot); SBUS — это обычный UART, и DMA для него не требуется. |
| Blackbox | бортовой лог полёта, который записывается на флеш-память, подключённую по SPI, или на SD-карту и содержит данные гироскопа, команды управления и ошибки. |
| RPM-фильтр | алгоритм подавления вибраций в полётном контроллере, который использует данные о текущих оборотах моторов. Для его работы обязательно нужен режим Bidirectional DShot. |
| Node ID | адрес узла на шине DroneCAN, который должен быть уникальным для каждого устройства на шине, иначе возникнет конфликт. |
| SiK | открытая прошивка для радиомодемов телеметрии, которые работают на частотах 433, 868 и 915 МГц и используются для связи с наземной станцией. |
| PPM (CPPM) | устаревший аналоговый протокол приёмников, при котором все каналы управления передаются одной цепочкой импульсов по одному проводу. Приводится только для справки, так как в современных системах не используется. |
4. Чек-лист самопроверки
Урок считается полностью освоенным, если каждый пункт из списка ниже выполнен на практике своими руками, а не только прочитан на экране:
- Распечатал сводные таблицы по протоколам и таблицы скоростей и повесил их над своим рабочим местом, чтобы они всегда были перед глазами;
- Могу уверенно ответить на вопрос «если коротко, что такое UART, I²C, SPI, CAN, PWM, SBUS и CRSF» и объяснить суть каждого протокола за одну минуту на собеседовании;
- Знаю, где именно искать точные распиновки разъёмов для своего конкретного железа, а не полагаюсь только на цвета проводов.
5. Что дальше
- Предыдущий урок: Урок 17. Практикум: инструменты, монтаж и таблица неисправностей
- Следующий урок: Курс завершён — впереди практика на вашем аппарате и изучение продвинутых тем по вашему направлению
- Полный перечень тем — в статье «Содержание курса».